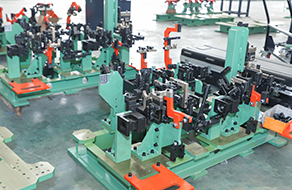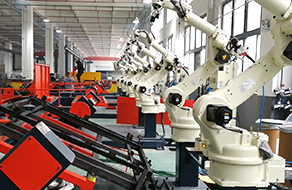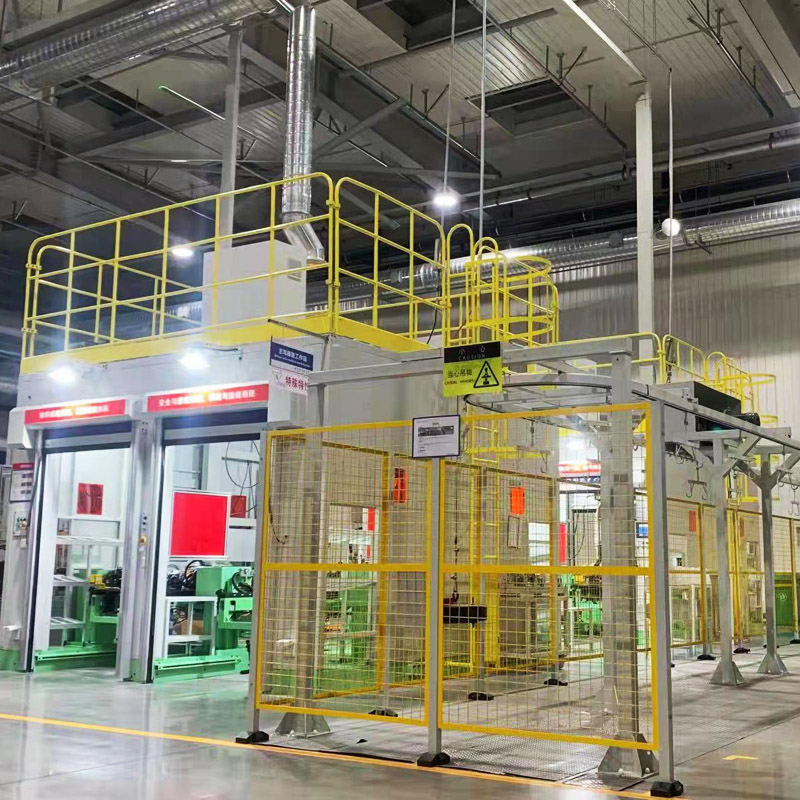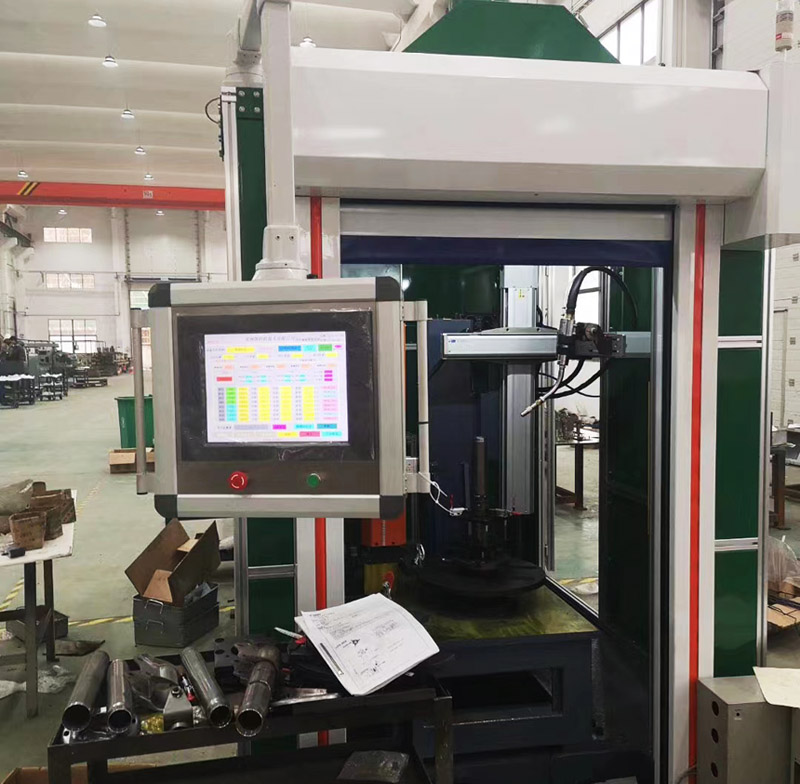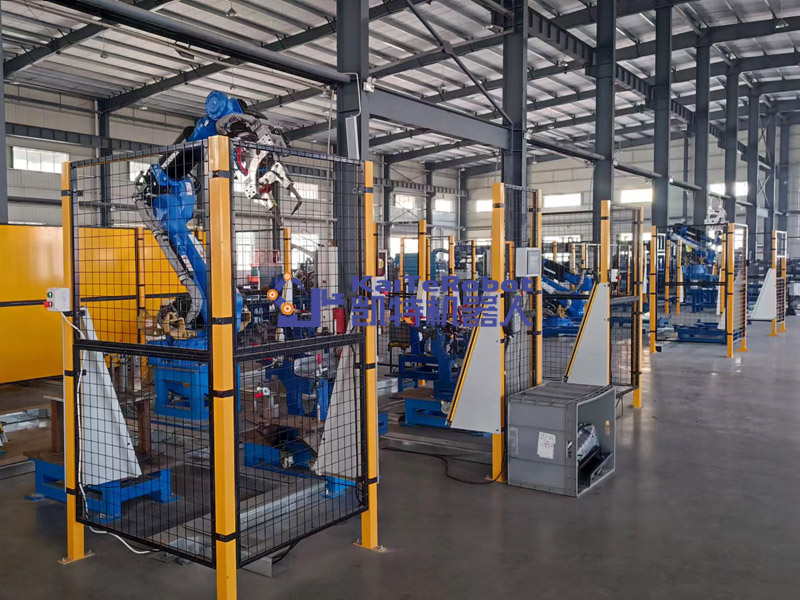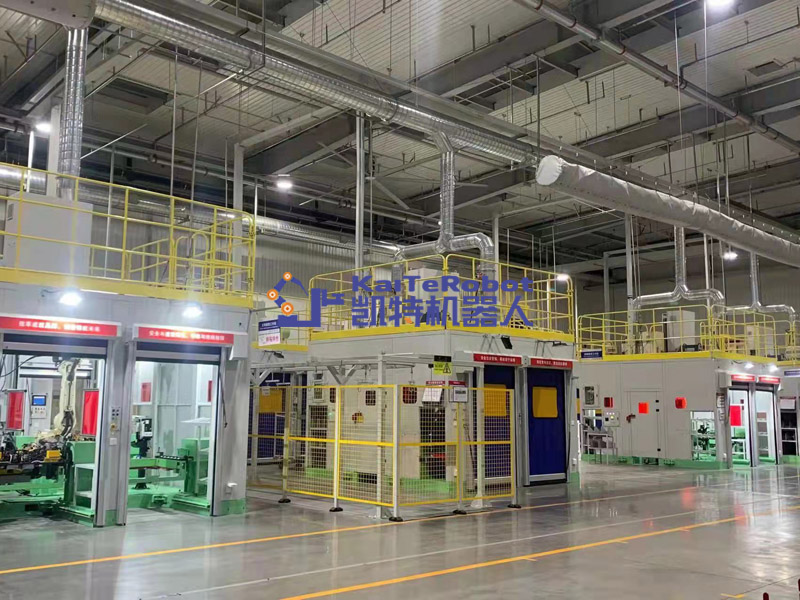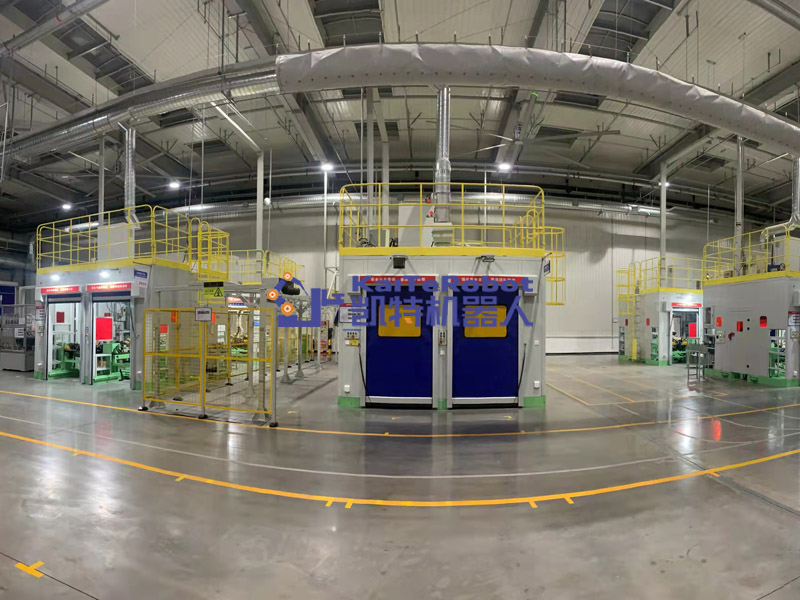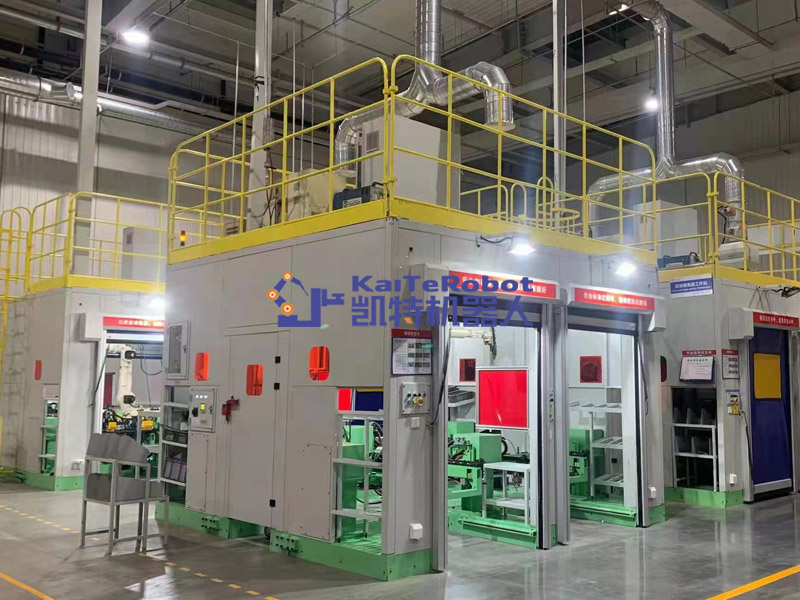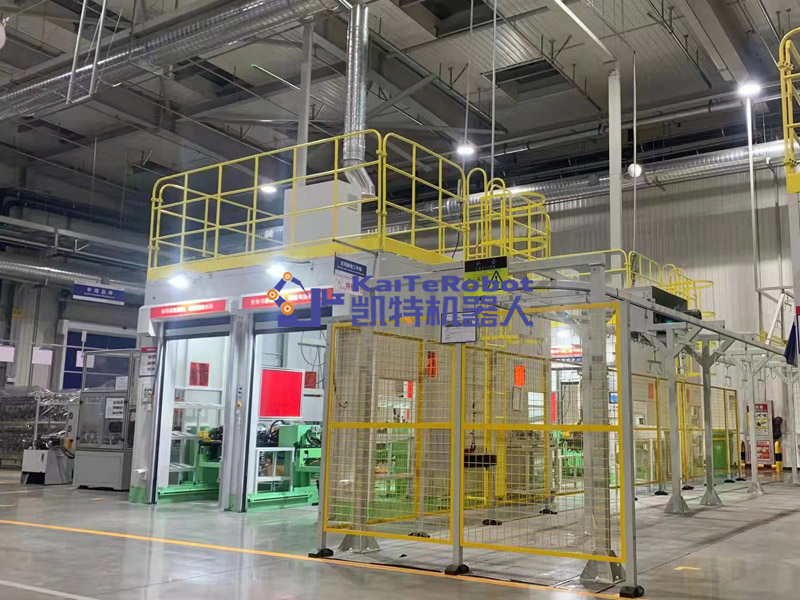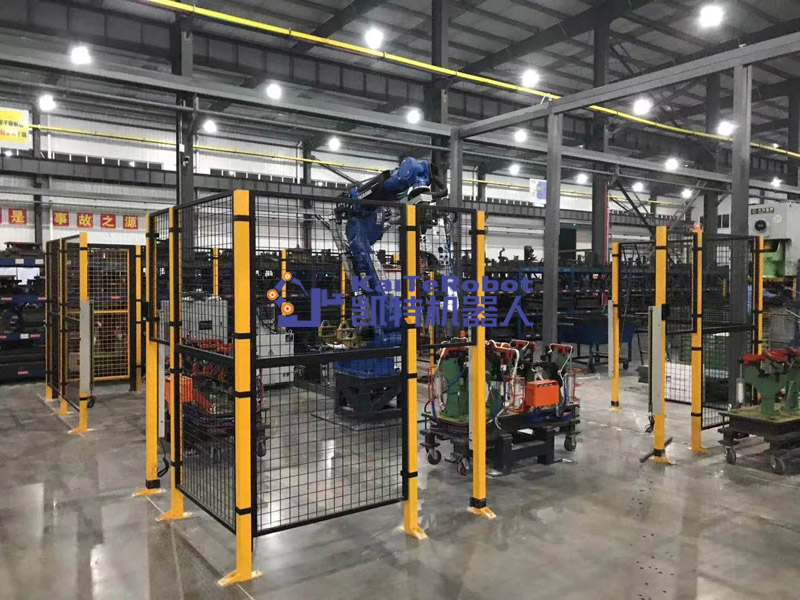

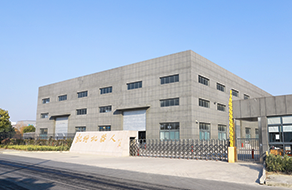
PG电子工业机器人有限公司坐落于江苏常州天宁区,专业从事焊接系统的开发与制造、焊接切割技术咨询与服务的专业性高新技术企业。公司资力厚、技术先进,产品远销泰国、越南、菲律宾等东南亚国家和地区。
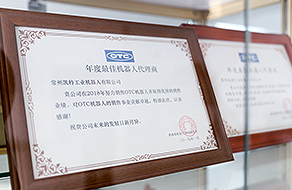
自有软件专利通过知识体系贯标认证,高新技术企业自主研发团队,可根据客户需求非标定制。获得各项专利30余项。
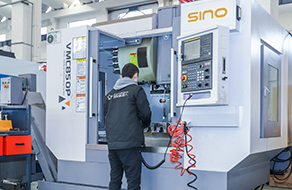
您可以第一时间了解到PG电子的最新动态,与您分享行业的最热资讯,时刻在为您服务。在焊接通用设备、焊接结构件、工装夹具、焊接自动化设备及控制方面积累了丰富的实践经验。
秉持着“树立一种优质形象:优质服务是生命,客服满意是目的”的经营理念,实施差异化战略,在细分市场发力,为客户提供高品质的工业机器人和智能制造解决方案。PG电子工业机器人一直倾心打造好的品质,竭力追求贴心的服务。
PG电子工业机器人有限公司
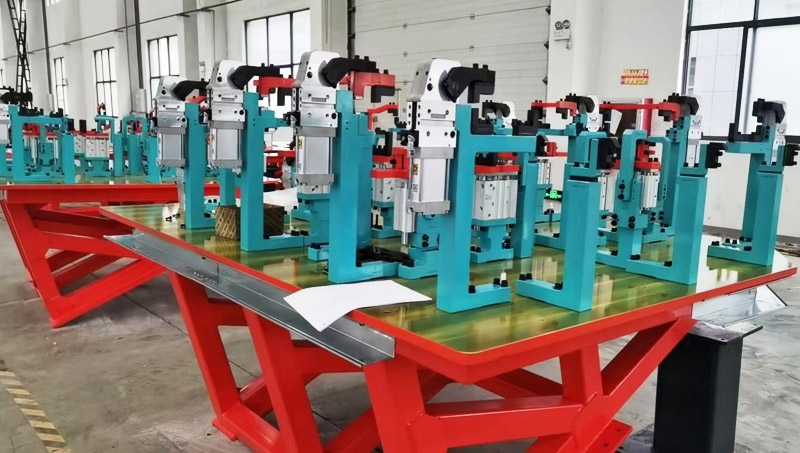
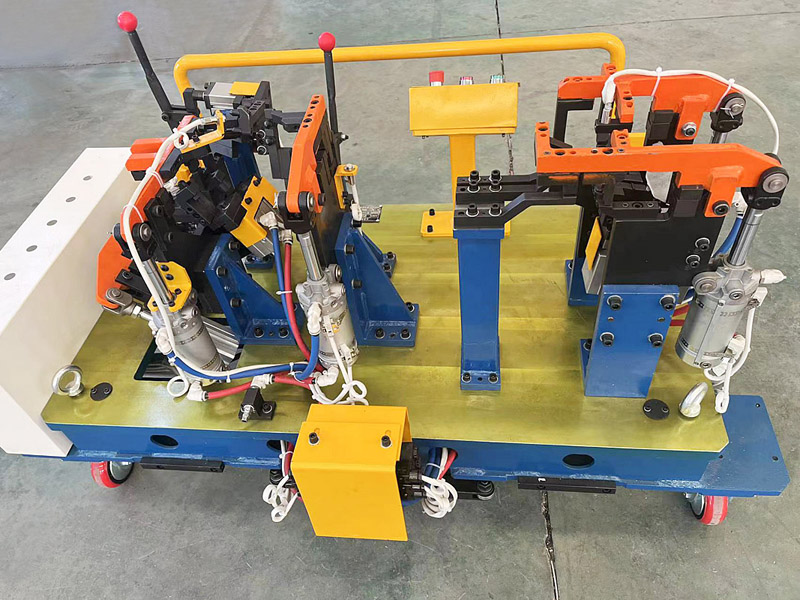
PG电子工业机器人有限公司坐落于江苏常州天宁区,专业从事焊接系统的开发与制造、焊接切割技术咨询与服务的 专业性高新技术企业。公司主要产品有OTC焊接机器人、OTC焊机,焊接机,工装,夹具,检具,非标自动化焊接设备、机器人应用系统等,
发布:2026-09-02 浏览:63
很多人以为工业机器人就是‘会动的机械臂’,其实不然。工业机器人的本质是‘可编程的工业执行终端’,其技术演进始终围绕三个核心维度展开:运动控制精度、环境感知能力与任务决策逻辑。这三个维度的协同进化,才是工业机器人从‘工具’升级为‘智能体’的底层逻辑。

运动控制:从‘开环’到‘闭环’的精度跃迁
传统工业机器人的运动控制依赖开环系统,即通过预设轨迹参数驱动电机,误差补偿依赖机械结构的刚性设计。这种模式在标准化产线中尚可维持,但面对柔性制造需求时,其局限性暴露无遗。例如,在汽车焊接场景中,焊枪与工件的相对位置偏差超过0.1mm就会导致焊缝质量下降,而开环系统的累计误差往往超过这一阈值。
闭环控制系统的引入,彻底改变了这一局面。通过在末端执行器集成力传感器与视觉传感器,机器人可实时获取执行状态与环境反馈,形成‘感知-决策-执行’的闭环链路。以ABB的IRB 6700焊接机器人为例,其搭载的Force Control技术可通过力传感器监测焊枪与工件的接触力,动态调整焊接参数,使焊缝均匀度提升30%以上。这种精度跃迁的底层逻辑,是传感器数据与运动控制算法的深度融合,而非单纯依赖机械结构的优化。
环境感知:从‘被动适应’到‘主动认知’的范式转变
很多人以为工业机器人的环境感知就是‘加个摄像头’,其实不然。传统视觉系统的功能局限于目标识别与定位,而现代工业机器人需要的是对动态环境的‘主动认知’。例如,在3C电子装配场景中,零件尺寸可能小于1mm,且存在反光、透明等干扰因素,传统视觉系统难以稳定识别。
听起来可能反直觉,但在高精度装配场景中,多模态感知融合才是关键。发那科的CR-35iA协作机器人通过集成激光雷达、结构光与力觉传感器,可构建工件的三维点云模型,并通过力觉反馈修正装配轨迹。在某手机中框装配产线中,该方案使装配良率从92%提升至98.5%,其底层逻辑是:激光雷达提供空间定位,结构光捕捉表面细节,力觉传感器监测接触状态,三者数据通过卡尔曼滤波算法融合,形成对环境的完整认知。
任务决策:从‘预设程序’到‘自主优化’的智能进化
工业机器人的任务决策能力,常被误解为‘更复杂的编程’。其实不然,现代工业机器人的决策逻辑已从‘预设程序’转向‘自主优化’。以库卡的KMR iiwa移动机器人为例,其搭载的KUKA.Navigation解决方案可通过SLAM算法构建环境地图,并通过强化学习优化路径规划。在某汽车零部件仓库的实测中,该机器人可在10分钟内完成新环境的地图构建,并在后续运行中动态调整路径以避开临时障碍物,任务执行效率提升40%。
这种智能进化的底层逻辑,是‘数据驱动’与‘模型优化’的双重作用。机器人通过运行积累操作数据,再通过机器学习算法优化决策模型,形成‘经验-学习-改进’的闭环。例如,在某电子产线的分拣任务中,机器人通过分析10万次抓取数据,优化了抓取策略,使分拣速度从每分钟120次提升至180次。
案例:慕尼黑工业机器人锦标赛的‘柔性分拣’赛题解析
2023年慕尼黑工业机器人锦标赛的‘柔性分拣’赛题,充分体现了现代工业机器人的技术演进方向。赛题要求机器人在10分钟内完成200种不同形状零件的分拣,且零件摆放位置随机,光照条件动态变化。这一赛制设计,直接针对传统工业机器人的三大痛点:环境感知能力不足、任务决策灵活性差、运动控制精度受限。
获得冠军的队伍采用了一套‘多模态感知+强化学习’的解决方案。其机器人搭载了英特尔RealSense D455深度相机与ATI六维力传感器,可实时获取零件的三维形态与接触力信息;决策系统基于PyTorch框架搭建,通过强化学习训练分拣策略,并在运行中持续优化;运动控制采用EtherCAT总线,确保末端执行器的微米级定位精度。最终,该方案在赛题中实现了98.7%的分拣准确率与每分钟25次的分拣速度,远超传统方案的85%准确率与每分钟15次速度。
这一案例的底层逻辑,是工业机器人技术演进的集中体现:多模态感知提供环境认知基础,强化学习实现任务决策优化,高速总线确保运动控制精度。三者协同,使机器人从‘执行预设程序’升级为‘自主完成任务’,这正是现代工业机器人的核心竞争力所在。
09-19 2026
工业机器人分类的底层逻辑与技术边界
工业机器人分类的底层逻辑与技术边界很多人以为工业机器人分类仅依赖应用场景或负载能力,其实不然。国际标准化组织(ISO)8373标准明确将工业机器人定义为“自动控制的、可重复编程的、多用途的操作机”,其分类底层逻辑是运动学结构与控制架构的耦合关系,而非简单的功能划分。这种分类方式直接决定了机器人的自由度、重复定位精度及动态响应特性,进而影响其在特定场景下的技术可行性。坐标系分类:从笛卡尔到并联的底层
发布:2026-09-19

09-19 2026
华强北90%租赁档口撤场,机器人租赁赛道“雪崩”了?
(文/胡祥熙 编辑/吕栋)去年,一台人形机器人日租金高达3万元,三个月赚500万在行业内只算中等水平。而到了2026年,日租金从数万元跌至千元水平,新进场玩家血亏离场,曾经人挤人的华强北机器人档口基本撤空。这场过山车般的洗牌,逼着全行业思考一个问题:在机器人租赁这个赛道上,做什么才能真正笑到最后?华强北倒下的店面洗牌的第一刀砍向了没有差异化护城河的跟风者。各路平台用规模优势直接掀桌子,把价格打到低
发布:2026-09-19

09-19 2026
它石智航陈亦伦:从中国磁吸效应看具身智能方案攻坚工业智能化“最后一公里”
9月17日,2026“在上海·遇未来 跨国企业上海行”推介会在上海举行。在“中外企业分享”环节,它石智航创始人兼CEO陈亦伦博士作为现场唯一获邀发言的上海本土企业代表,与跨国企业同台交流,分享了它石以具身智能技术赋能全球工业转型的实践与思考。当前,全球工业正在经历从传统自动化向物理AI的智能跃迁。受制于劳动力结构变化与工艺复杂度,汽车总装、精密线束装配及精细零件上料等工序仍高度依赖人工,成为自动化
发布:2026-09-19
09-19 2026
新动能蓄势发力 中国工业“含金量”持续提升
规上工业增加值同比增长5.2%、新动能对规上工业增长贡献超过六成、规上工业出口交货值连续5个月实现两位数增长、人形机器人出货量在全球占比97%……8月份,多组硬核数据勾勒出中国工业经济在超大规模基础上持续提升的清晰轨迹。 工业经济保持较快增长,有力支撑国民经济稳中向好。 今年以来,外部环境变乱交织,面对复杂局面,中国经济持续呈现出强大韧性,工业作为“压舱石”“稳定器”“动力源”的作用更加凸
发布:2026-09-19
09-18 2026
工业机器人的主要特征:从机械结构到智能决策的底层逻辑
工业机器人的主要特征:从机械结构到智能决策的底层逻辑很多人以为工业机器人只是‘自动化机械臂’,其实不然。其本质是集机械、电子、控制、计算机、传感器、人工智能等多学科技术于一体的复杂系统,核心特征体现在高精度重复定位、多自由度运动控制、实时环境感知与自适应决策三大维度。这些特征并非孤立存在,而是通过底层逻辑的深度耦合,形成工业机器人区别于传统机械设备的本质差异。高精度重复定位:工业机器人的‘肌肉记忆
发布:2026-09-18
09-18 2026
做算得清账的工业具身智能
本文转自:中国证券报微亿智造董事长、CEO张志琦:做算得清账的工业具身智能● 本报记者 程雪儿从AI质检起家,到形成创TRON新质检、新操作、新打磨等系列产品,再到将方案输出至欧洲、美洲等海外市场,根据常州微亿智造科技股份有限公司招股书,按照2024年收入计算,公司已成长为中国最大的工业具身智能机器人(EIIR)供应商,市场份额约31.0%。2025年,公司营收达7.96亿元,EIIR产品贡献了5
发布:2026-09-18