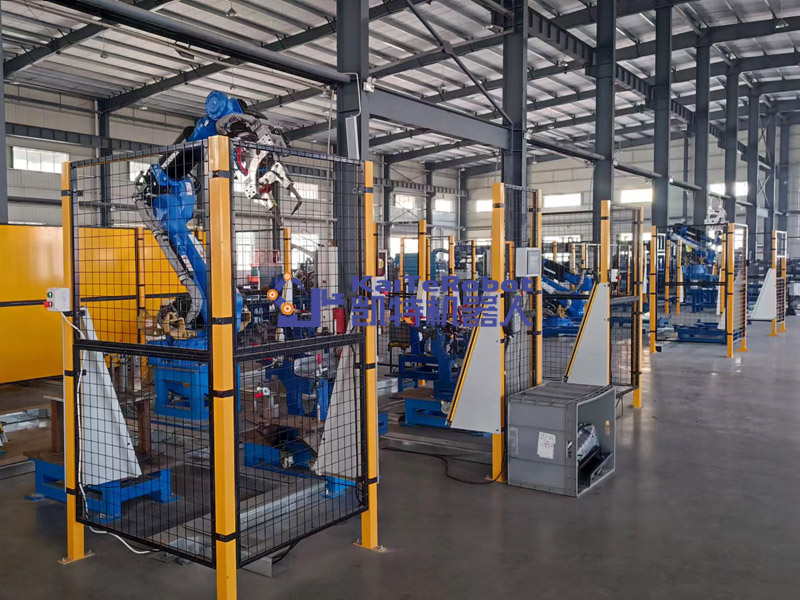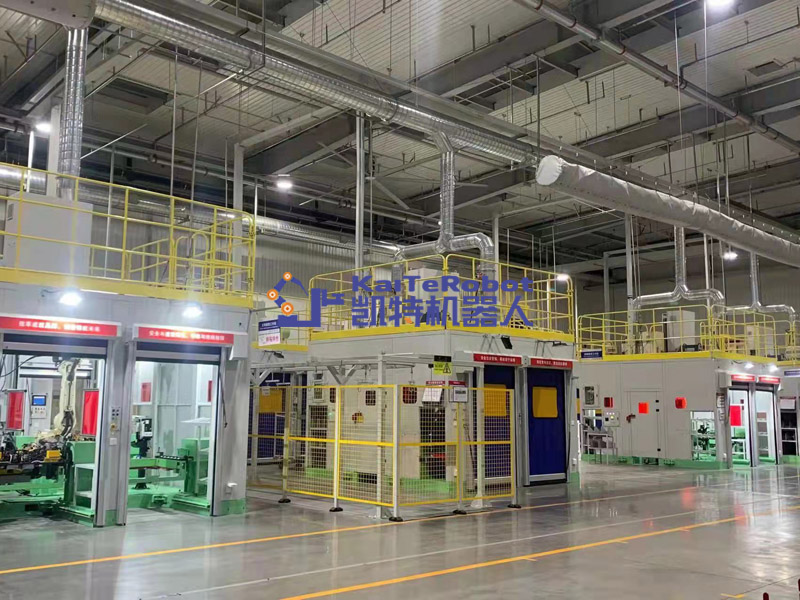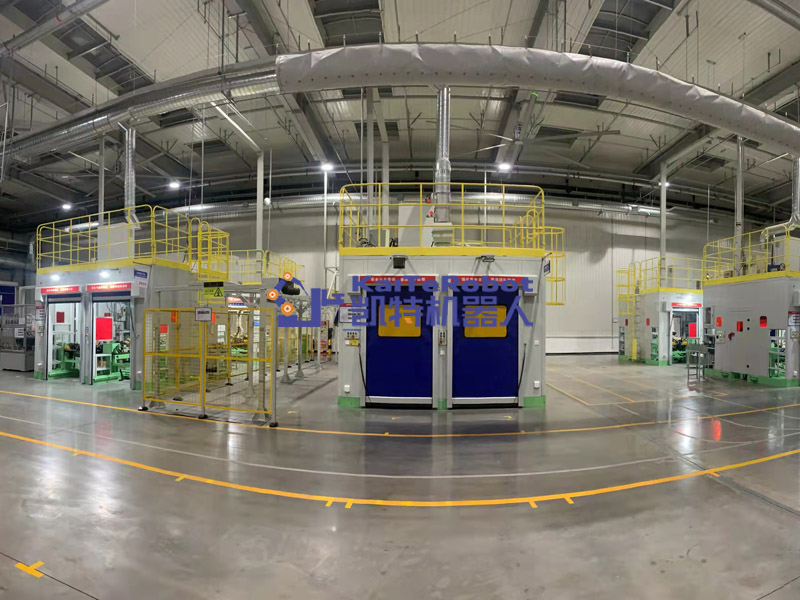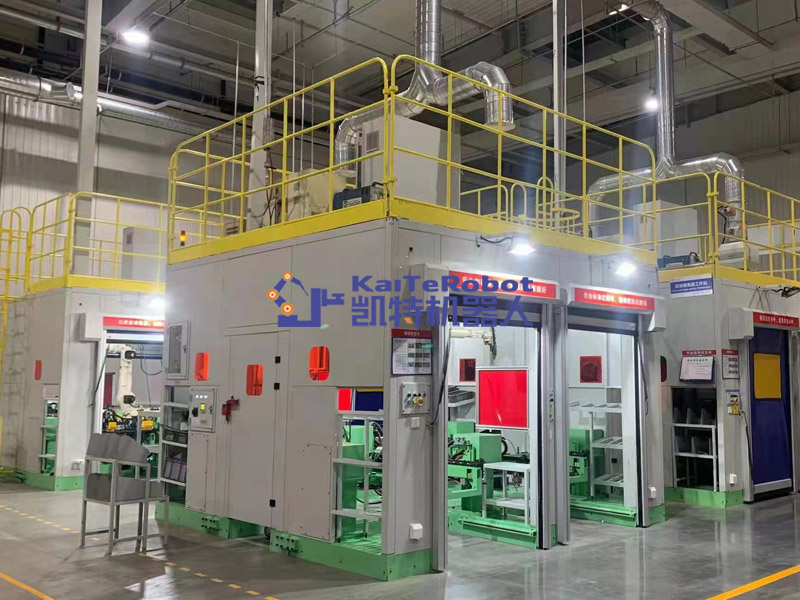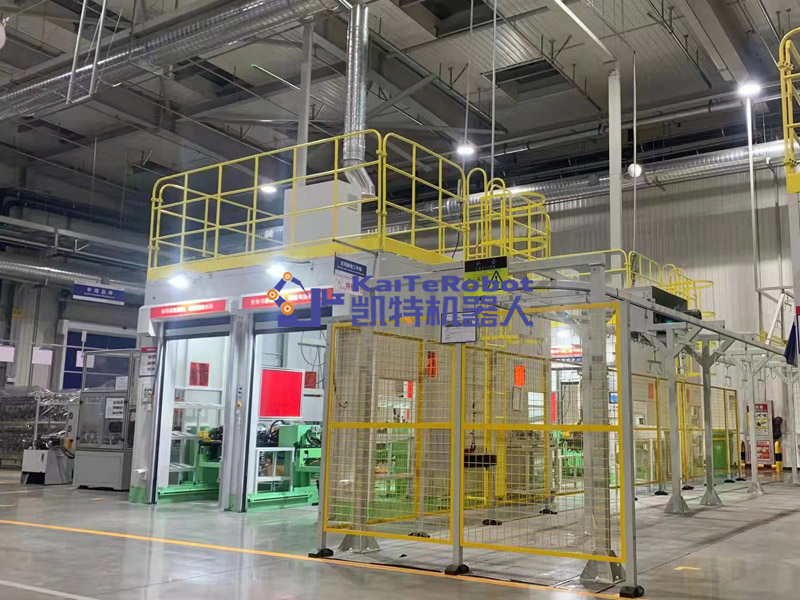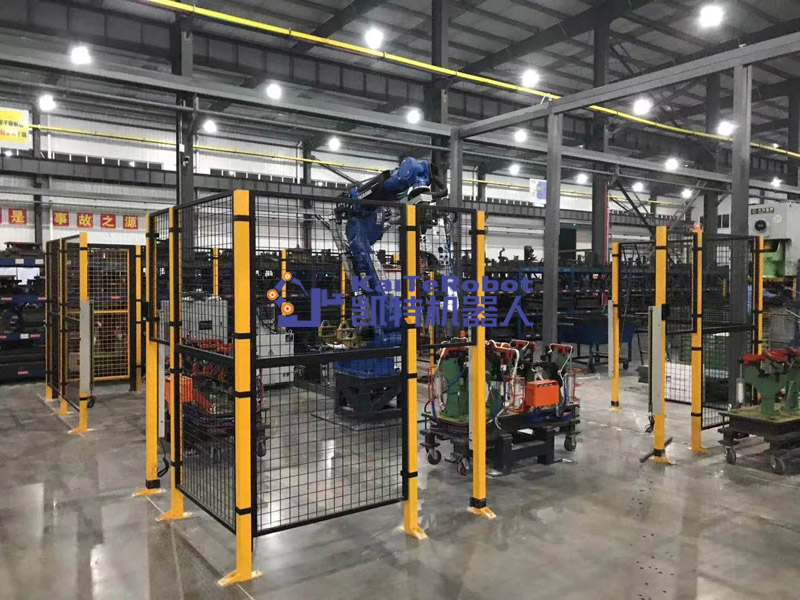

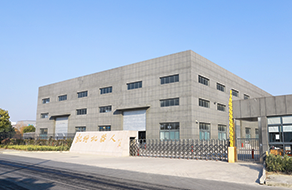
PG电子工业机器人有限公司坐落于江苏常州天宁区,专业从事焊接系统的开发与制造、焊接切割技术咨询与服务的专业性高新技术企业。公司资力厚、技术先进,产品远销泰国、越南、菲律宾等东南亚国家和地区。
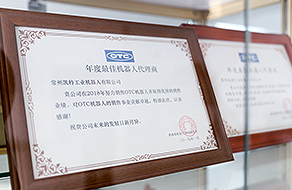
自有软件专利通过知识体系贯标认证,高新技术企业自主研发团队,可根据客户需求非标定制。获得各项专利30余项。
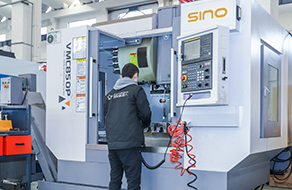
您可以第一时间了解到PG电子的最新动态,与您分享行业的最热资讯,时刻在为您服务。在焊接通用设备、焊接结构件、工装夹具、焊接自动化设备及控制方面积累了丰富的实践经验。
秉持着“树立一种优质形象:优质服务是生命,客服满意是目的”的经营理念,实施差异化战略,在细分市场发力,为客户提供高品质的工业机器人和智能制造解决方案。PG电子工业机器人一直倾心打造好的品质,竭力追求贴心的服务。
PG电子工业机器人有限公司
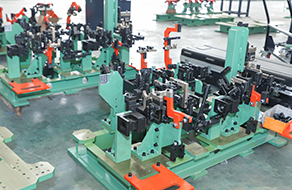
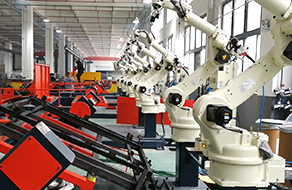
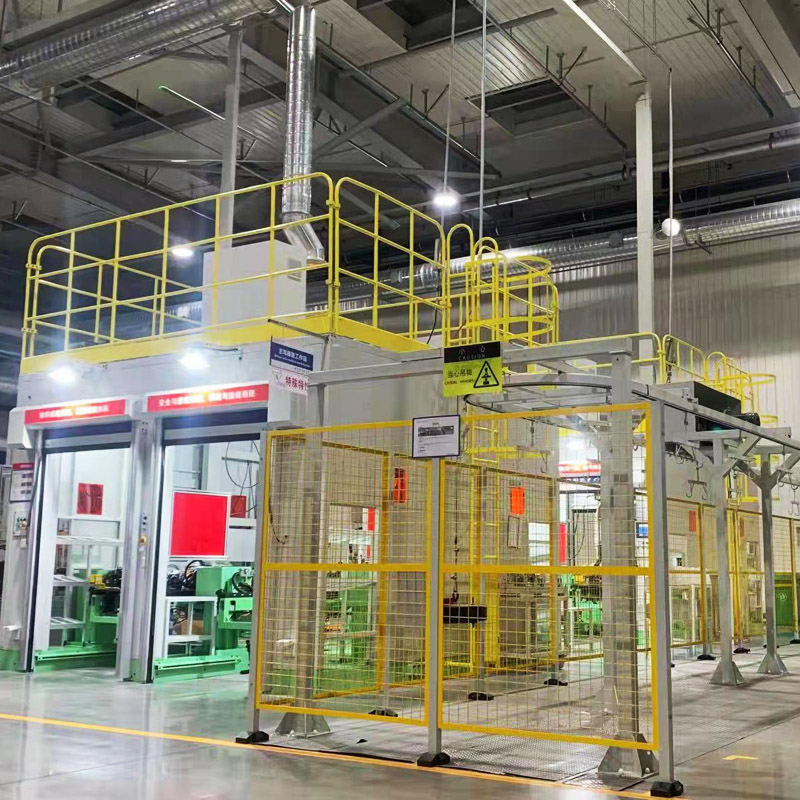
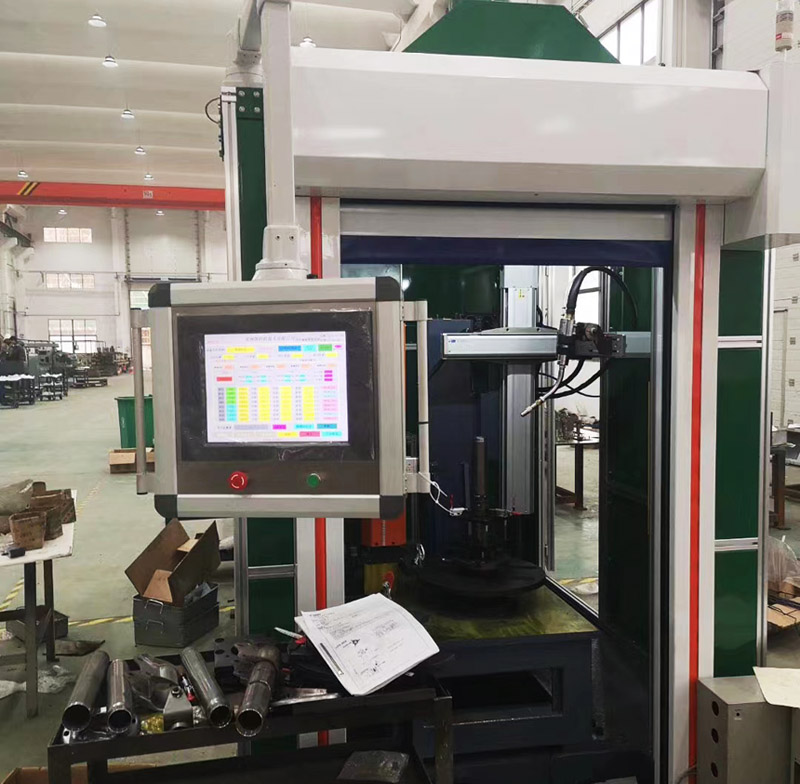
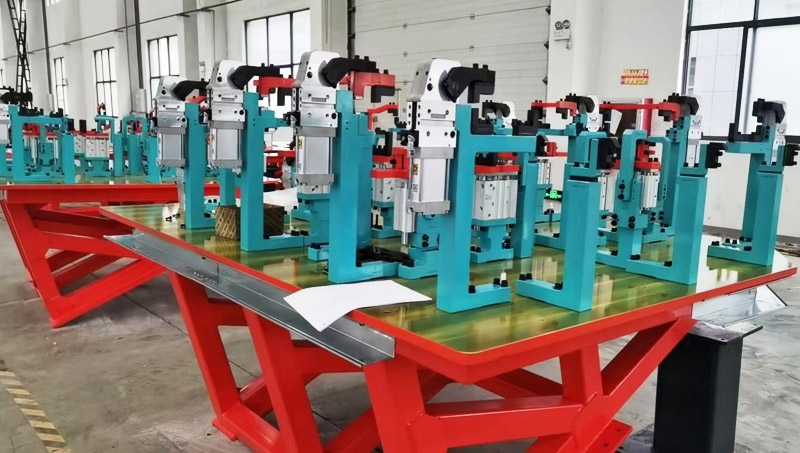
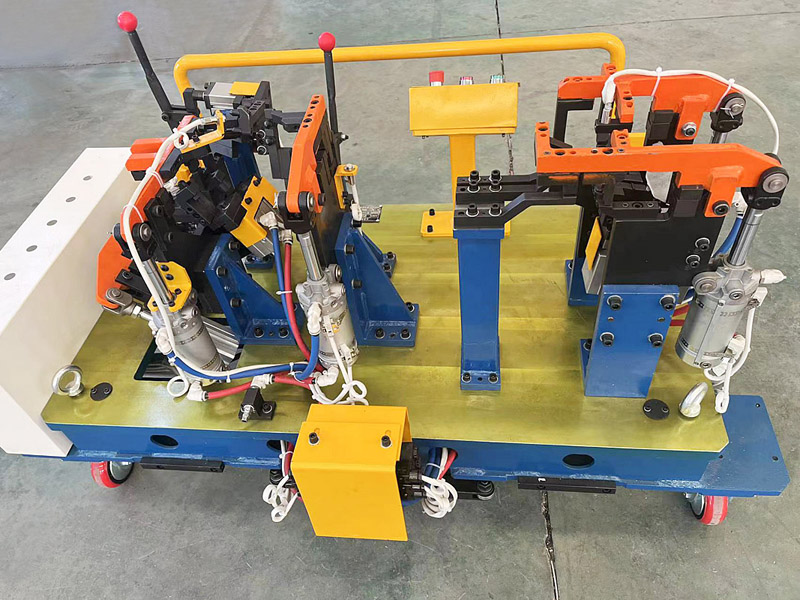
PG电子工业机器人有限公司坐落于江苏常州天宁区,专业从事焊接系统的开发与制造、焊接切割技术咨询与服务的 专业性高新技术企业。公司主要产品有OTC焊接机器人、OTC焊机,焊接机,工装,夹具,检具,非标自动化焊接设备、机器人应用系统等,
发布:2024-11-04 浏览:716
{干(gàn)扰(rǎo)符(fú)}### 工(gōng)业(yè)机(jī)器(qì)人(rén)运(yùn)动(dòng)学(xué)模(mó)型(xíng)
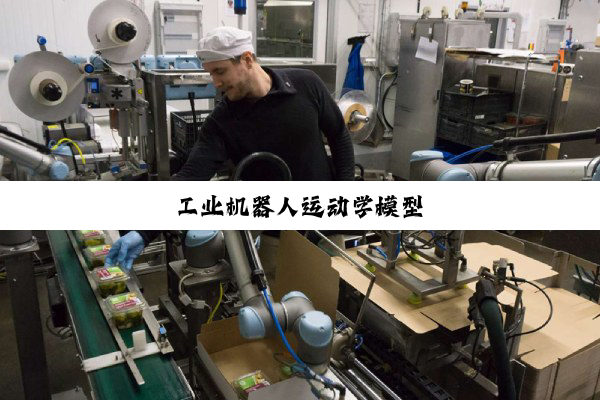
工(gōng)业(yè)机(jī)器(qì)人(rén)作(zuò)为(wèi)现(xiàn)代(dài)制(zhì)造(zào)业(yè)的(de)重(zhòng)要(yào)组(zǔ)成(chéng)部(bù)分(fēn),其(qí)运(yùn)动(dòng)学(xué)模(mó)型(xíng)是(shì)理(lǐ)解(jiě)和(hé)控(kòng)制(zhì)其(qí)运(yùn)动(dòng)行(xíng)为(wèi)的(de)基(jī)础(chǔ)。本(běn)文将(jiāng)详(xiáng)细(xì)介(jiè)绍(shào)工(gōng)业(yè)机(jī)器(qì)人(rén)运(yùn)动(dòng)学(xué)模(mó)型(xíng)的(de)主要(yào)点(diǎn),并(bìng)结(jié)合(hé)最新的相关热点话题,探讨其在实际应用中的重要性。
工业机器人的运动学模型建立在空间点、空间向量、坐标系和刚体的数学表示基础上。空间点通常用三个坐标表示,分别表示在x轴、y轴和z轴上的位置,数学表示为 P = (x, y, z)。空间向量则表示空间中的方向和大小,数学表示为 V = (x, y, z)。坐标系则是描述空间中点和向量的依据和参照系,常用的坐标系有直角🧩PG电子平台坐标系、极坐标系、球坐标系等。刚体是指在运动或受力作用下,形状和体积不发生变化的物体,通常用欧拉角、旋转矩阵等方式来表示刚体的姿态和旋转状态。
工业机器人的D-H(Denavit-Hartenberg)建模方法是一种常用的机器人运动学建模方法。通过在每个连杆上建立一个坐标系,并定义相邻两个坐标系之间的四个参数(a, α, d, θ)来描述机(jī)器(qì)人(rén)的(de)运(yùn)动(dòng)。这(zhè)四(sì)个(gè)参数分别表示相邻两坐标系原点在前一坐标系中的投影长度、绕着前一坐标系的X轴旋转的角度、原点在沿着前一坐标系的(de)Z轴(zhóu)的(de)方(fāng)向(xiàng)上(shàng)的(de)偏(piān)移(yí)量(liàng)、绕着前一坐标系的Z轴旋转的角度。通过齐次变(biàn)换(huàn)矩(ju)阵(zhèn),可(kě)以(yǐ)实(shí)现(xiàn)相(xiāng)邻两个坐标系之间的变换关系,从而描述机器人的(de)运(yùn)动(dòng)学(xué)模(mó)型(xíng)。这种建模方法方便用于计算机控制和路径规划等应用领域。根据IFR 2024年9🔺月发布的《2024年世界机器人报告》,2024年全球工业机器人销(xiāo)量(liàng)达(dá)到(dào)55.3万(wàn)台(tái),同(tóng)比(bǐ)增长5%,显示出工业机器人市场的强劲增长。这一增长离不(bù)开(kāi)运(yùn)动(dòng)学(xué)模(mó)型(xíng)等(děng)核(hé)心(xīn)技(jì)术(shù)的(de)不(bù)断(duàn)进(jìn)步。
工业机器人的工作空间是指机器人手臂或手部安装点所能达到的所有空间区域,其形状取决于机器人的自由度数和各运动关节的类型与配置。机器人的自由度是指确定机器人手部在空间的位置和姿态时所需要的独立运动参数的数目。一般来说,工业机器人的自由度数一般不超过5~6个,即运动副的数量。例如,关节机器人的关节全都是旋转的,类似于人的手臂,是工业机器人中最常见的结构。其特点为中心支架附近的工作范围大,两个转动驱动装置容易密封,覆盖工作空间较大。然而,其手臂可以到达的空间受到限制,不能到达近立柱或近地面的空间。这种结构特点决定了其在实际应用中的适用范围和灵活性。
随着智能制造的深入推广,工业机器人的智能化水平不断提高。机器视觉、人工智能(AI)、机器学习和多感官融合技术的不断进步,使得工业机器人能够更好地理解周围环境,并且作出更为精准的决策。这些先进技术的结合,离不开精确的运动学模型的支持。例如,在电子行业,随着智能手机、可穿戴设备等电子产品不断更新换代,对工业机器人的精密操作需求大大增加。通过精确的运动学模型,可以实现对机器人操作的精确控制,从而提高生产效率和产品质量。同时,智能化的工业机器人为个性化定制生产带来了可能性,通过灵活调整生产线,可以迅速响应市场的变化。
展望未来,工业机器人的运动学模型将继续在智能制造中发挥重要作用。随着技术的不断进步,工业机器人的运动(dòng)学(xué)模(mó)型(xíng)将(jiāng)更(gèng)加精确和高效,为制造业的智能化升级提供有力支持。然而,面对日益复杂的生产任务和市场需求,如何进一步优化运动学模型,提高机器人的灵活性和适应性,将是未来面临的重要挑战。根据工信部等七部门联合发布的文件,到2024年,工业领域设备投资规模将较2024年增长25%以上,聚焦石化、化工等重点细分行业,推进智能设备更替、软件升级。这一政策导向将为工业机器人及其运动(dòng)学(xué)模(mó)型(xíng)的(de)发(fā)展(zhǎn)提(tí)供广阔的市场空间和发展机遇。
综上所述,工业机器人的运动学模型是理解和控制(zhì)其(qí)运(yùn)动(dòng)行(xíng)为(wèi)的(de)基(jī)础,对于提高生产效率和产品质量具有重要意义。随着智能制造的深入推广和技术的不断进步,工业机器人的运动学模型将继续在制造业中发挥重要作用,为制造业的智🈶PG电子平台能化升级提供有力支持。未来,我们将看到更加精确、高效和智能化的工业机器人,为制造业(yè)的(de)繁(fán)荣(róng)发(fā)展(zhǎn)贡(gòng)献(xiàn)更(gèng)多力量。
09-19 2026
工业机器人分类的底层逻辑与技术边界
工业机器人分类的底层逻辑与技术边界很多人以为工业机器人分类仅依赖应用场景或负载能力,其实不然。国际标准化组织(ISO)8373标准明确将工业机器人定义为“自动控制的、可重复编程的、多用途的操作机”,其分类底层逻辑是运动学结构与控制架构的耦合关系,而非简单的功能划分。这种分类方式直接决定了机器人的自由度、重复定位精度及动态响应特性,进而影响其在特定场景下的技术可行性。坐标系分类:从笛卡尔到并联的底层
发布:2026-09-19

09-19 2026
华强北90%租赁档口撤场,机器人租赁赛道“雪崩”了?
(文/胡祥熙 编辑/吕栋)去年,一台人形机器人日租金高达3万元,三个月赚500万在行业内只算中等水平。而到了2026年,日租金从数万元跌至千元水平,新进场玩家血亏离场,曾经人挤人的华强北机器人档口基本撤空。这场过山车般的洗牌,逼着全行业思考一个问题:在机器人租赁这个赛道上,做什么才能真正笑到最后?华强北倒下的店面洗牌的第一刀砍向了没有差异化护城河的跟风者。各路平台用规模优势直接掀桌子,把价格打到低
发布:2026-09-19

09-19 2026
它石智航陈亦伦:从中国磁吸效应看具身智能方案攻坚工业智能化“最后一公里”
9月17日,2026“在上海·遇未来 跨国企业上海行”推介会在上海举行。在“中外企业分享”环节,它石智航创始人兼CEO陈亦伦博士作为现场唯一获邀发言的上海本土企业代表,与跨国企业同台交流,分享了它石以具身智能技术赋能全球工业转型的实践与思考。当前,全球工业正在经历从传统自动化向物理AI的智能跃迁。受制于劳动力结构变化与工艺复杂度,汽车总装、精密线束装配及精细零件上料等工序仍高度依赖人工,成为自动化
发布:2026-09-19
09-19 2026
新动能蓄势发力 中国工业“含金量”持续提升
规上工业增加值同比增长5.2%、新动能对规上工业增长贡献超过六成、规上工业出口交货值连续5个月实现两位数增长、人形机器人出货量在全球占比97%……8月份,多组硬核数据勾勒出中国工业经济在超大规模基础上持续提升的清晰轨迹。 工业经济保持较快增长,有力支撑国民经济稳中向好。 今年以来,外部环境变乱交织,面对复杂局面,中国经济持续呈现出强大韧性,工业作为“压舱石”“稳定器”“动力源”的作用更加凸
发布:2026-09-19
09-18 2026
工业机器人的主要特征:从机械结构到智能决策的底层逻辑
工业机器人的主要特征:从机械结构到智能决策的底层逻辑很多人以为工业机器人只是‘自动化机械臂’,其实不然。其本质是集机械、电子、控制、计算机、传感器、人工智能等多学科技术于一体的复杂系统,核心特征体现在高精度重复定位、多自由度运动控制、实时环境感知与自适应决策三大维度。这些特征并非孤立存在,而是通过底层逻辑的深度耦合,形成工业机器人区别于传统机械设备的本质差异。高精度重复定位:工业机器人的‘肌肉记忆
发布:2026-09-18
09-18 2026
做算得清账的工业具身智能
本文转自:中国证券报微亿智造董事长、CEO张志琦:做算得清账的工业具身智能● 本报记者 程雪儿从AI质检起家,到形成创TRON新质检、新操作、新打磨等系列产品,再到将方案输出至欧洲、美洲等海外市场,根据常州微亿智造科技股份有限公司招股书,按照2024年收入计算,公司已成长为中国最大的工业具身智能机器人(EIIR)供应商,市场份额约31.0%。2025年,公司营收达7.96亿元,EIIR产品贡献了5
发布:2026-09-18