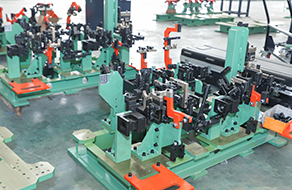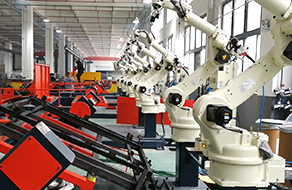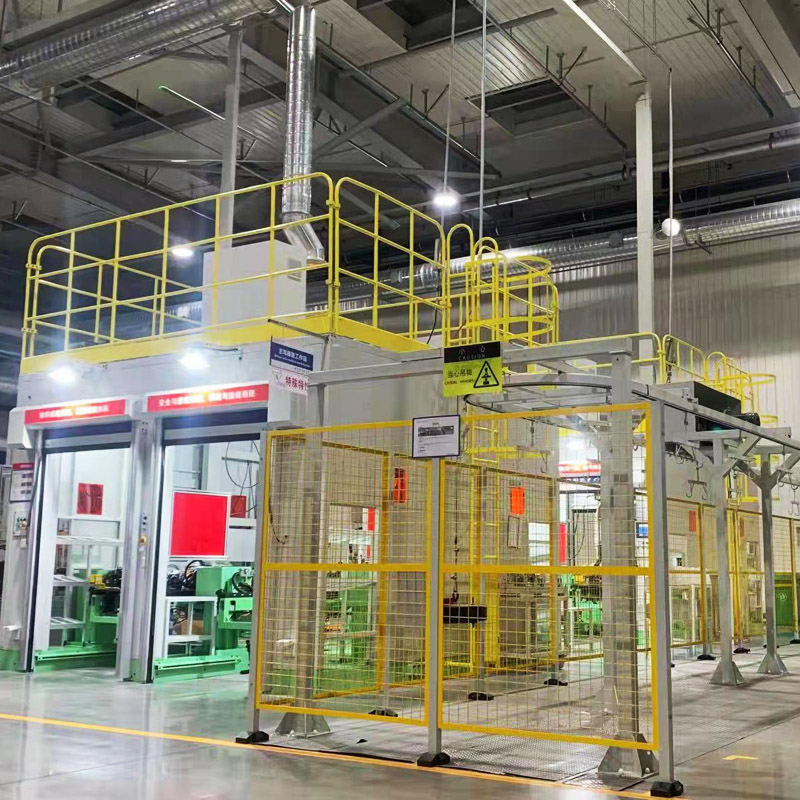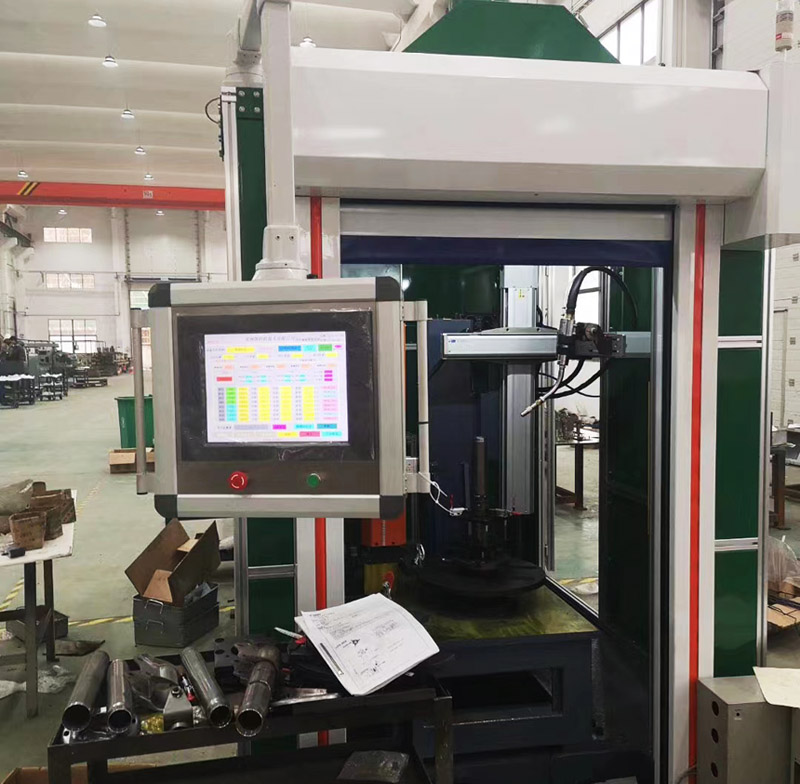
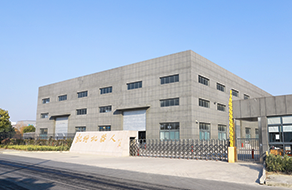
PG电子工业机器人有限公司坐落于江苏常州天宁区,专业从事焊接系统的开发与制造、焊接切割技术咨询与服务的专业性高新技术企业。公司资力厚、技术先进,产品远销泰国、越南、菲律宾等东南亚国家和地区。
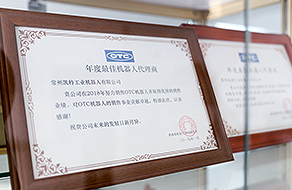
自有软件专利通过知识体系贯标认证,高新技术企业自主研发团队,可根据客户需求非标定制。获得各项专利30余项。
您可以第一时间了解到PG电子的最新动态,与您分享行业的最热资讯,时刻在为您服务。在焊接通用设备、焊接结构件、工装夹具、焊接自动化设备及控制方面积累了丰富的实践经验。
秉持着“树立一种优质形象:优质服务是生命,客服满意是目的”的经营理念,实施差异化战略,在细分市场发力,为客户提供高品质的工业机器人和智能制造解决方案。PG电子工业机器人一直倾心打造好的品质,竭力追求贴心的服务。
PG电子工业机器人有限公司
PG电子工业机器人有限公司坐落于江苏常州天宁区,专业从事焊接系统的开发与制造、焊接切割技术咨询与服务的 专业性高新技术企业。公司主要产品有OTC焊接机器人、OTC焊机,焊接机,工装,夹具,检具,非标自动化焊接设备、机器人应用系统等,
发布:2024-12-08 浏览:690
随着科技的飞速发展,工业机器人已成为现代工业生产中的重要组成部分。它们不仅大幅提高了生产效率,还显著提升了作业精度与安全性。本文将深入探讨工业机器人的手动操作方式,包括关节运动、线性运动及重定位运行等精细操作模式,以及点位控制、连续轨迹控制、力(力矩)控制和智能控制等手动运动控制类型。同时,我们还将简要介绍工业机器人直线运动的手动操作步骤,以及机械手的控制技术与策略。通过全面解析工业机器人的操作步骤与安全规程,旨在为读者提🎲PG电子平台供一个清晰、系统的认识,为实际应用提供有力支持。
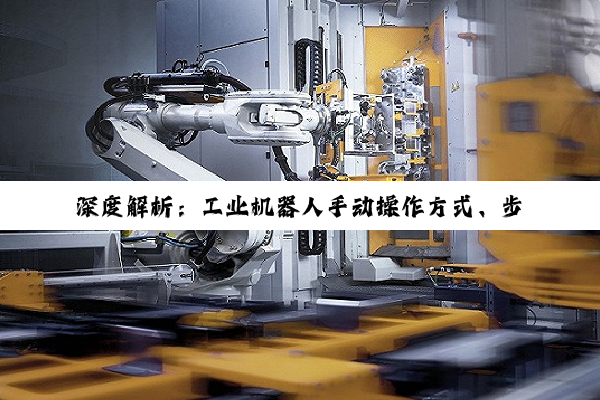
1. 工业机器人的手动操控模式涵盖了关节运动、线性运动及重定位运行等多种精细操作。关节运动,作为机器人单个轴的独立运动形式,展现了其高度的灵活性与精确度。线性运动,则是机器人在三维空间坐标系内,沿着X、Y、Z轴方向的直线行进,确保了操作的直接性与准确性。而重定位运动,通过机器人在空间坐标系中的旋转动作,进🎈一步拓宽了其作业范围与适应能力,实现了更为复杂的空间定位需求。
2. 在工业机器人的手动运动控制领域,我们主要划分为点位控制方式(PTP)、连续轨迹控制方式、力(力矩)控制方式和智能控制方式四大类。其中,点位控制方式(PTP)专注于对工业机器人末端执行器在作业空间内预设离散点的精确位姿控制,实现了点到点的高效、准确移动,为工业自动化生产提供了坚实的基础。
3. 工业机器人操作步骤的严谨性,直接关系到其作业效率与安全性。一般而言,操作步骤包括安装与调试、编程两大核心环节。在安装与调试阶段,需将工业机器人稳妥地安装于预定位置,并通过零点校准、运动范围测试、速度与加速度设置等调试工作,确保其运行稳定、可靠。随后,在编程环节,需根据实际需求,选择适宜的编程语言(如RAPID、Python等),为机器人赋予“智慧”,使其能够按照预设的程序,精准、高效地完成各项生产任务。
1. 工业机器人的手动运动方式主要分为点位控制方式、连续轨迹控制方式、力(力矩)控制方式和智能控制方式四种控制方式。1.点位控制方式(PTP)这种控制方式只对工业机器人末端执行器在作业空间中某些规定的离散点上的位姿进行控制。
2. 机械舞中震的学习机械舞中的震是这个舞蹈的典型动作,也是必学的动作。如果震练得非常好,看上去就会比较的自例尔则力伟然而且有力量,震做逐陈的不好,视觉效果就会不好同增求厂,看上去有气无力。
3. 工业机器人操作步骤 工业机器人操作步骤包括以下几个方面:编程工作:技术人员需要对工业焊接机器人进行编程工作,编程软件中建构运动轨迹以及焊枪姿态等,根据工件的图纸设定好焊接点位,编程结束后输入到控制系统中,进行操作。
1. 控制技术主要分为两大类:电器控制与机械控制。电器控制的核心在于精确管理电机的转速与扭矩,这要求我们通过精密的程序设定,确保每一个电流信号——从420毫安到任何所需值——都能准确无误地触发相应的动作指令。简而言之,便是编写出无懈可击的程序,使电机在程序的指引下精准运行。而机械控制则需深入掌握齿轮、皮带轮、杠杆等机械原理,通过巧妙设计,计算出机械手所需的具体力量,以实现高效稳定的操作。
2. 机械手的控制策略同样精细且多样,主要包括点位控制与连续轨迹控制两大方面。点位控制通过数字顺序控制设计,首先需精心编写并存储程序,随后机械手依据既定程序执行工作,存储方式灵活多样,既有分离存储,也有集中存储。连续轨迹控制则更注重机械手的动态性能,使其能够按照预定轨迹平滑运动。
3. 在注塑机机械手斜臂套的生产中,工业机械手的控制系统扮演着至关重要的角色。这一系统通常由主控板、转接板、显示器、控制按键及配套电源等部分组成,形成一个高度集成的控制网络。其中,主机作为系统的核心,集成了主控板、显示屏与按键。主控板由单片机与复杂电路板协同工作,单片机负责程序的流畅运行,而电路板则负责处理🈁各种输入输出信号,确保整个系统的稳定与高效。
1. 由预先设置的电脑操作,先进的可以根据现在的情况、生产量和突发状况改变操作计划。🍈PG电子平台
2. 工业机器人校准过程的四个主要步骤1、建模建模基本上是一种数学模型,它尽可能地描述了机器人的运动学模型。对于工业机器人,常用的建模方法是基于使用均质矩阵来表示与机器人关节相关联的参考系的转换的方法。完整的运动学模型应包括运动学误差(例如链节长度误差)。
3. 工(gōng)业(yè)机(jī)器(qì)人(rén)安(ān)全操(cāo)作(zuò)规(guī)程(chéng)1、机(jī)器(qì)人(rén)周(zhōu)围(wéi)区(qū)域必(bì)须(xū)清(qīng)洁(jié),(无(wú)油(yóu)、水(shuǐ)及(jí)杂(zá)质(zhì))等(děng)。装(zhuāng)卸(xiè)工(gōng)件(jiàn)前(qián),先(xiān)将(jiāng)(机(jī)械(xiè)手(shǒu)运(yùn)动(dòng)至(zhì)安(ān)全位(wèi)置(zhì)),严(yán)禁(jìn)装(zhuāng)卸(xiè)工(gōng)件(jiàn)过(guò)程(chéng)中(zhōng)操(cāo)作(zuò)机(jī)器(qì)。2、不(bù)要(yào)带(dài)着(zhe)(手(shǒu)套(tào))操(cāo)作(zuò)示(shì)教(jiào)盘(pán)和(hé)操(cāo)作(zuò)盘(pán)。
综(zōng)上(shàng)所(suǒ)述(shù),工(gōng)业(yè)机(jī)器(qì)人(rén)的(de)手(shǒu)动(dòng)操(cāo)作(zuò)方(fāng)式(shì)与(yǔ)操(cāo)作(zuò)步(bù)骤(zhòu)涵(hán)盖(gài)了(le)多(duō)个(gè)方(fāng)面(miàn),从(cóng)精(jīng)细(xì)的(de)操(cāo)作(zuò)模(mó)式(shì)到(dào)复(fù)杂(zá)的(de)控(kòng)制(zhì)策(cè)略(è),每(měi)一(yī)步(bù)都(dōu)至(zhì)关重(zhòng)要(yào)。通(tōng)过(guò)精(jīng)确(què)的(de)程(chéng)序(xù)设(shè)定(dìng)与(yǔ)严(yán)谨(jǐn)的(de)操(cāo)作(zuò)流(liú)程(chéng),工(gōng)业(yè)机(jī)器(qì)人(rén)能(néng)够(gòu)高(gāo)效(xiào)、准(zhǔn)确(què)地(de)完(wán)成(chéng)各(gè)项(xiàng)生(shēng)产(chǎn)任(rèn)务(wu),为(wèi)现(xiàn)代(dài)工(gōng)业(yè)的(de)发(fā)展(zhǎn)注(zhù)入(rù)了(le)强(qiáng)劲(jìn)动(dòng)力(lì)。然(rán)而(ér),我(wǒ)们(men)也(yě)应(yīng)时(shí)刻(kè)铭(míng)记(jì)安(ān)全操(cāo)作(zuò)规(guī)程(chéng),确(què)保(bǎo)在(zài)提(tí)升(shēng)生(shēng)产(chǎn)效(xiào)率(lǜ)的(de)同(tóng)时(shí),保(bǎo)障(zhàng)人(rén)员(yuán)与(yǔ)设(shè)备(bèi)的(de)安(ān)全。未(wèi)来(lái),随(suí)着(zhe)技(jì)术(shù)的(de)不(bù)断(duàn)进(jìn)步(bù)与(yǔ)创(chuàng)新(xīn),工(gōng)业(yè)机(jī)器(qì)人(rén)必(bì)将(jiāng)在(zài)更(gèng)多(duō)领(lǐng)域发(fā)挥(huī)更(gèng)大(dà)的(de)作(zuò)用(yòng),为(wèi)人(rén)类(lèi)社(shè)会(huì)创(chuàng)造(zào)更(gèng)加(jiā)美(měi)好(hǎo)的(de)未(wèi)来(lái)。
09-19 2026
工业机器人分类的底层逻辑与技术边界
工业机器人分类的底层逻辑与技术边界很多人以为工业机器人分类仅依赖应用场景或负载能力,其实不然。国际标准化组织(ISO)8373标准明确将工业机器人定义为“自动控制的、可重复编程的、多用途的操作机”,其分类底层逻辑是运动学结构与控制架构的耦合关系,而非简单的功能划分。这种分类方式直接决定了机器人的自由度、重复定位精度及动态响应特性,进而影响其在特定场景下的技术可行性。坐标系分类:从笛卡尔到并联的底层
发布:2026-09-19

09-19 2026
华强北90%租赁档口撤场,机器人租赁赛道“雪崩”了?
(文/胡祥熙 编辑/吕栋)去年,一台人形机器人日租金高达3万元,三个月赚500万在行业内只算中等水平。而到了2026年,日租金从数万元跌至千元水平,新进场玩家血亏离场,曾经人挤人的华强北机器人档口基本撤空。这场过山车般的洗牌,逼着全行业思考一个问题:在机器人租赁这个赛道上,做什么才能真正笑到最后?华强北倒下的店面洗牌的第一刀砍向了没有差异化护城河的跟风者。各路平台用规模优势直接掀桌子,把价格打到低
发布:2026-09-19

09-19 2026
它石智航陈亦伦:从中国磁吸效应看具身智能方案攻坚工业智能化“最后一公里”
9月17日,2026“在上海·遇未来 跨国企业上海行”推介会在上海举行。在“中外企业分享”环节,它石智航创始人兼CEO陈亦伦博士作为现场唯一获邀发言的上海本土企业代表,与跨国企业同台交流,分享了它石以具身智能技术赋能全球工业转型的实践与思考。当前,全球工业正在经历从传统自动化向物理AI的智能跃迁。受制于劳动力结构变化与工艺复杂度,汽车总装、精密线束装配及精细零件上料等工序仍高度依赖人工,成为自动化
发布:2026-09-19
09-19 2026
新动能蓄势发力 中国工业“含金量”持续提升
规上工业增加值同比增长5.2%、新动能对规上工业增长贡献超过六成、规上工业出口交货值连续5个月实现两位数增长、人形机器人出货量在全球占比97%……8月份,多组硬核数据勾勒出中国工业经济在超大规模基础上持续提升的清晰轨迹。 工业经济保持较快增长,有力支撑国民经济稳中向好。 今年以来,外部环境变乱交织,面对复杂局面,中国经济持续呈现出强大韧性,工业作为“压舱石”“稳定器”“动力源”的作用更加凸
发布:2026-09-19
09-18 2026
工业机器人的主要特征:从机械结构到智能决策的底层逻辑
工业机器人的主要特征:从机械结构到智能决策的底层逻辑很多人以为工业机器人只是‘自动化机械臂’,其实不然。其本质是集机械、电子、控制、计算机、传感器、人工智能等多学科技术于一体的复杂系统,核心特征体现在高精度重复定位、多自由度运动控制、实时环境感知与自适应决策三大维度。这些特征并非孤立存在,而是通过底层逻辑的深度耦合,形成工业机器人区别于传统机械设备的本质差异。高精度重复定位:工业机器人的‘肌肉记忆
发布:2026-09-18
09-18 2026
做算得清账的工业具身智能
本文转自:中国证券报微亿智造董事长、CEO张志琦:做算得清账的工业具身智能● 本报记者 程雪儿从AI质检起家,到形成创TRON新质检、新操作、新打磨等系列产品,再到将方案输出至欧洲、美洲等海外市场,根据常州微亿智造科技股份有限公司招股书,按照2024年收入计算,公司已成长为中国最大的工业具身智能机器人(EIIR)供应商,市场份额约31.0%。2025年,公司营收达7.96亿元,EIIR产品贡献了5
发布:2026-09-18