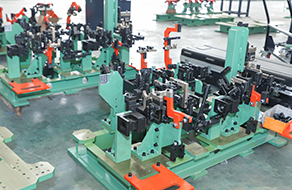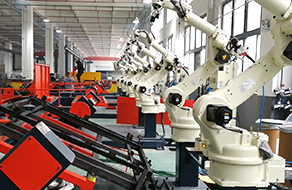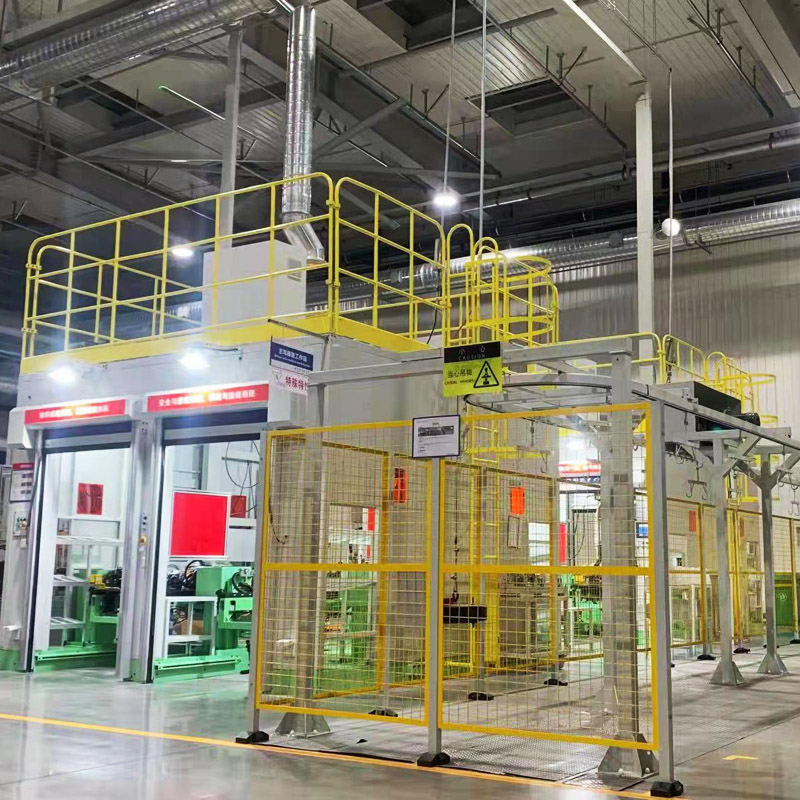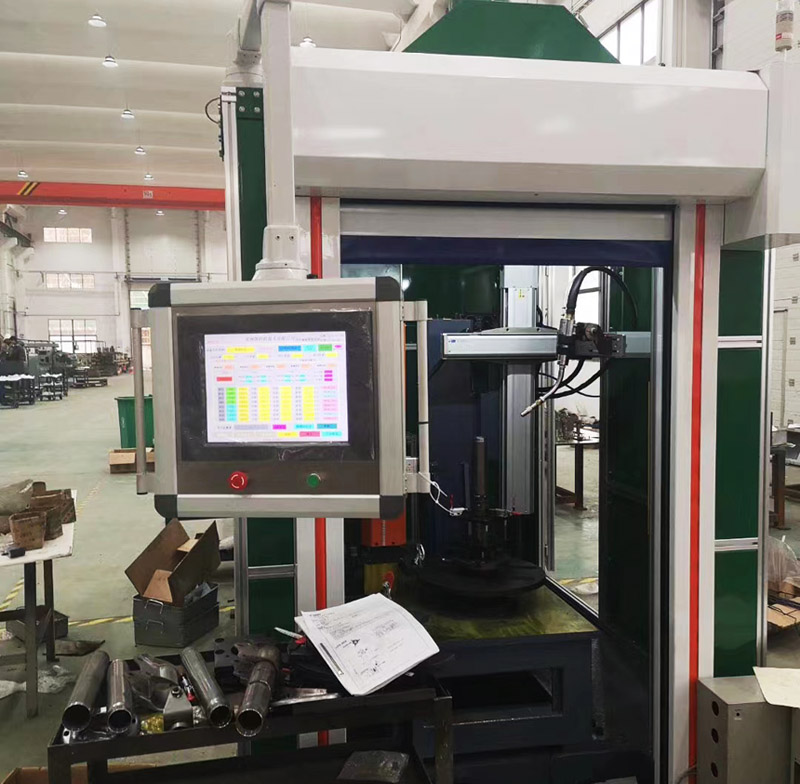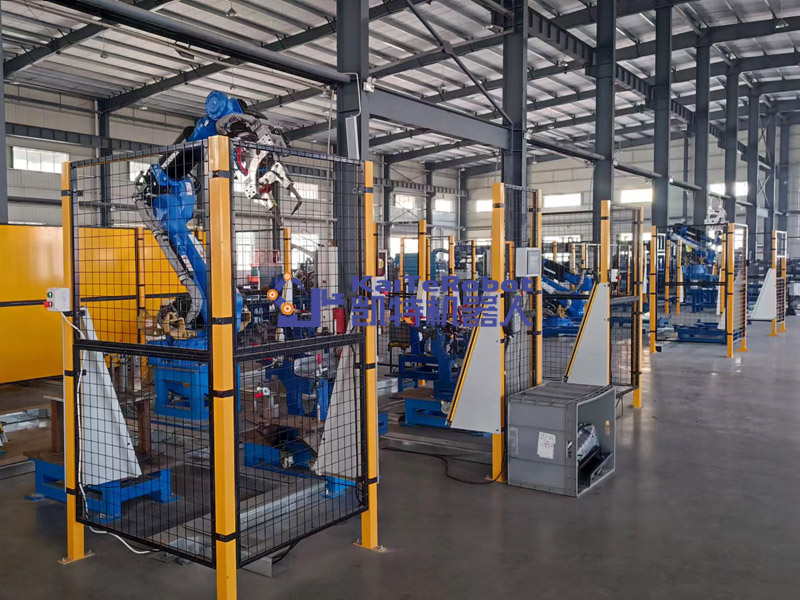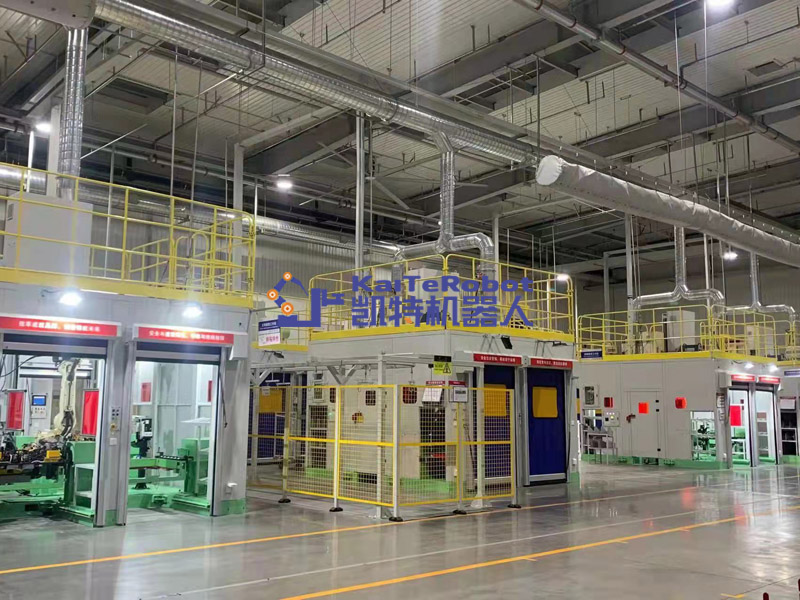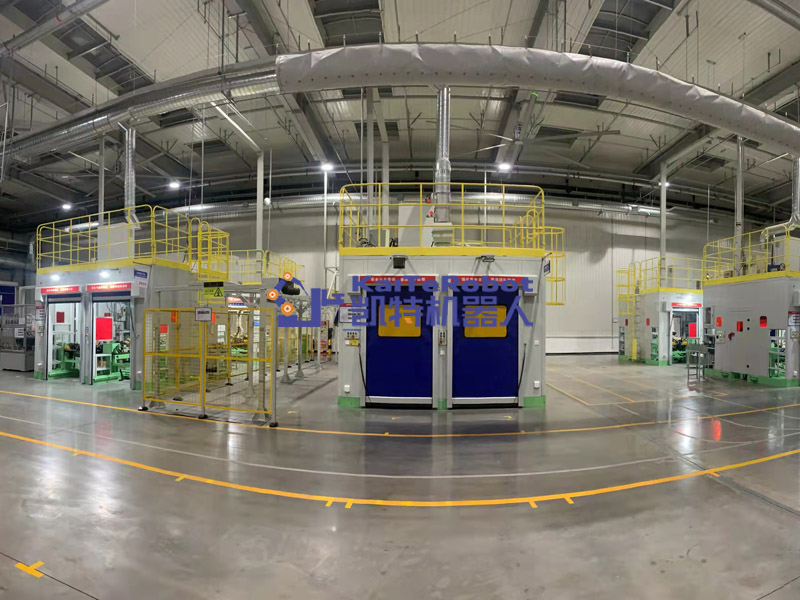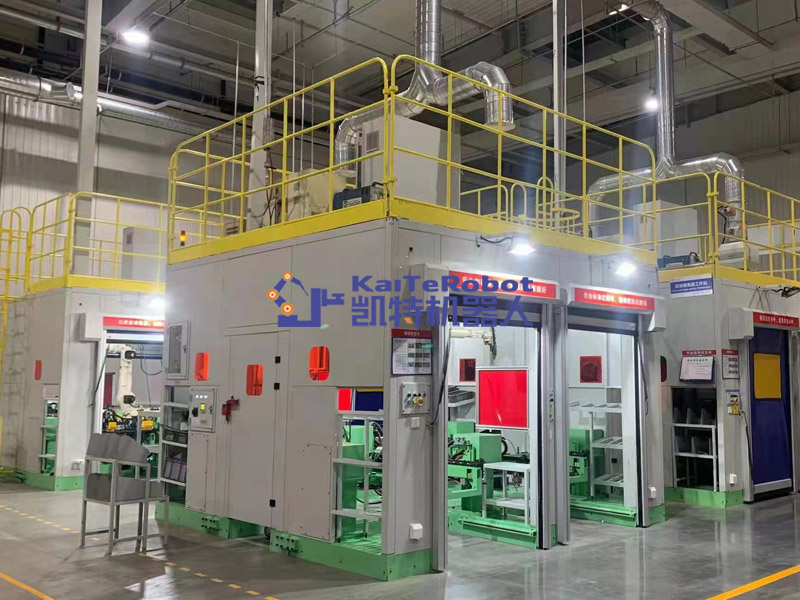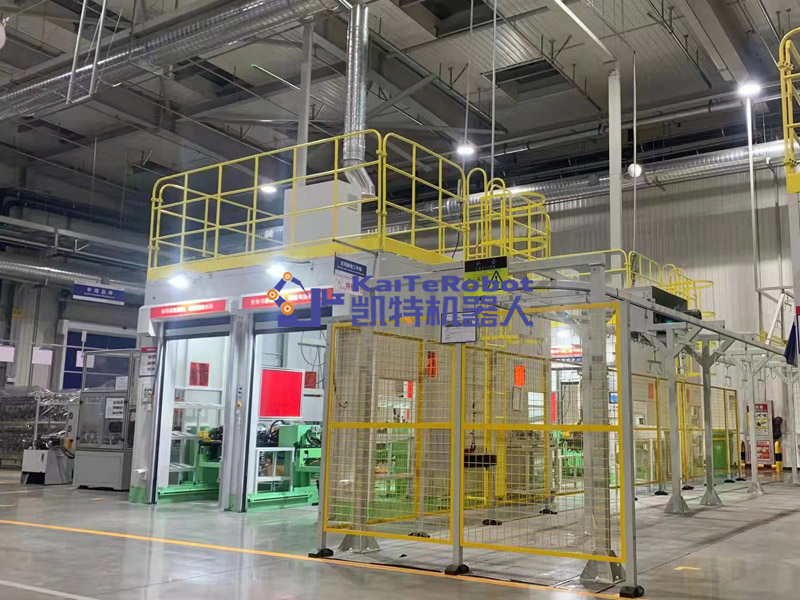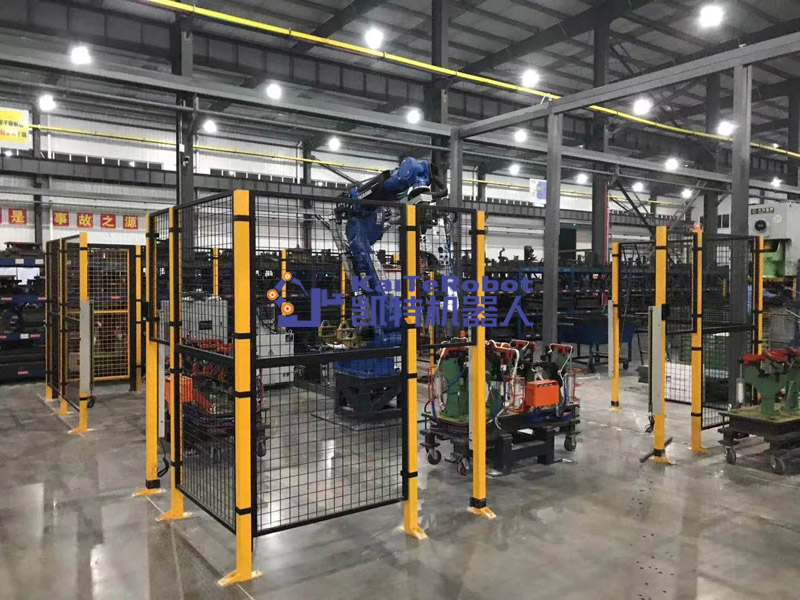
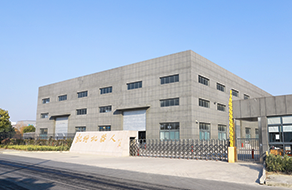
PG电子工业机器人有限公司坐落于江苏常州天宁区,专业从事焊接系统的开发与制造、焊接切割技术咨询与服务的专业性高新技术企业。公司资力厚、技术先进,产品远销泰国、越南、菲律宾等东南亚国家和地区。
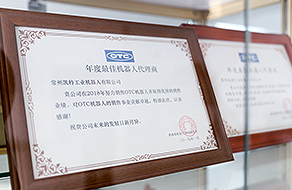
自有软件专利通过知识体系贯标认证,高新技术企业自主研发团队,可根据客户需求非标定制。获得各项专利30余项。
您可以第一时间了解到PG电子的最新动态,与您分享行业的最热资讯,时刻在为您服务。在焊接通用设备、焊接结构件、工装夹具、焊接自动化设备及控制方面积累了丰富的实践经验。
秉持着“树立一种优质形象:优质服务是生命,客服满意是目的”的经营理念,实施差异化战略,在细分市场发力,为客户提供高品质的工业机器人和智能制造解决方案。PG电子工业机器人一直倾心打造好的品质,竭力追求贴心的服务。
PG电子工业机器人有限公司
PG电子工业机器人有限公司坐落于江苏常州天宁区,专业从事焊接系统的开发与制造、焊接切割技术咨询与服务的 专业性高新技术企业。公司主要产品有OTC焊接机器人、OTC焊机,焊接机,工装,夹具,检具,非标自动化焊接设备、机器人应用系统等,
发布:2025-01-31 浏览:642
近年来,随着工🆕PG电子平台业4.0和智能制造的蓬勃发展,工业机器人已成为现代制造业不可或缺的(de)重(zhòng)要(yào)组(zǔ)成(chéng)部分。它们不仅提高了生产效率,还显著提升了产品质量的稳定性和一致性。而工业机器人之所以能够如此精准地完成各种复杂任务,离不开对其运动学的深入分析和精确控制。本文将以“工业机器人运动学分析”为主题,探讨工业机器人运动学的基本概念、主要分析方法及其在实际应用中的重要性。
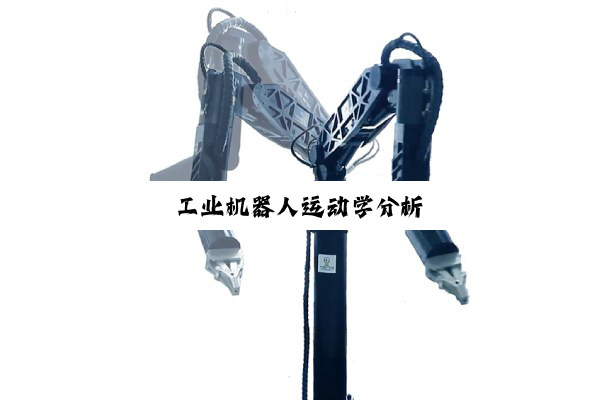
工业机器人运动学是研究机器人各连杆相对运动的空间几何关系的🉐PG电子平台学科。它主要关注机器人各关节的运动参数(如关节角度、位移等)与末端执行器(如夹持器、焊枪等)在空间中的位置和姿态之间的关系。通过运动学分析,可以预测和规划机器人的运动轨迹,优化机器人的工作性能和效率。
在工业机器人中,正向运动学问题是指在已知机器人各关节的运动参数的条件下,求解机器人末端执行器在空间中的位置和姿态。而逆向运动学问题则相反,是指在已知机器人末端执行器的位姿条件下,求解机器人各关节的运动参数。正向运动学通常较为简单且解唯一,而逆向运动学则往往更为复杂,可能存在多个解。
工业机器人运动学的分析方法主要包括解析(xī)法(fǎ)和(hé)数(shù)值(zhí)法(fǎ)。解(jiě)析(xī)法(fǎ)通(tōng)过(guò)直(zhí)接(jiē)求(qiú)解(jiě)运(yùn)动(dòng)学(xué)方(fāng)程(chéng)来(lái)得(de)到(dào)末(mò)端(duān)执(zhí)行(xíng)器(qì)的(de)位(wèi)姿(zī),适(shì)用(yòng)于(yú)结(jié)构(gòu)简(jiǎn)单(dān)、自(zì)由(yóu)度(dù)较(jiào)少(shǎo)的(de)机(jī)器(qì)人(rén)。例如,对于一个三自由度的平面关节机器人,可以通过建立运动学方程,并利用解析法求解末端执行器的位姿。🍍
数值法则是通过迭代计算来逼近末端执行器的位姿,适用于结构复杂、自由度较多的机器人。例如,对于一个六自由度的工业机器人,由于其结构复杂且存在非线性关系,通常需要使用数值法(如牛顿迭代法、遗传算法等)来求解逆向运动学问题。此外,随着人工智能和机器学习技术的快速发展,基于数据的运动学建模和求解方法也逐渐成为研究热点。
根据最新研究,工业机器人的运动学分析还可以结合虚拟样机技术和视景仿真技术。虚拟样机技术利用计算机模型模拟真实机械系统的运动和动力特性,为产品设计和优化提供了全新的方法。而视景仿真技术则结合了计算机图形、光学和交互技术,为机器人研究和开发提供了新的视角。这些技术的结合应用,不仅降低了研发成本,还缩短了研发周期,提高了产品质量。
工业机器人运动学在实际应用中具有广泛的重要性。首先,在机器人的轨迹规划和控制中,需要知道机器人在不同关节角度下的末端执行器位置和姿态,以便生成准确的运动指令。例如,在自动化仓储系统中,工业机器人需要准确地将货物从货架上取出并搬运到指定位置,这需要通过运动学分析来规划机器人的运动轨迹和优化搬运效率。
其次,在机器人的校准和调试阶段,正向运动学也被用来检验和验证机器人的运动学模型是否准确。通过对比实际末端执行器的位姿与理论计算值之间的差异,可以对机器人的运动学模型进行修正和优化。
此外,逆向运动学问题在工业机器人中也面临着诸多挑战。由于机器人结构的复杂性和多样性,逆向运动学方程往往是非线性的,且可能存在多个解。因此,在实际应用中,需要结合启发式搜索算法(如RRT算法、A*算法等)和机器学习技术来优化逆向运动学的求解过程,以提高求解的准确性和效率。
综上所述,工业机器(qì)人运动学分析是机器人技术领域中的一个重要研究方向🍷。它不仅对于实现工业机器人的高效、精确和可靠运行具有重要意义,还为推动智能制造和工业4.0的发展提供了有力的技术支撑。随着技术的不断发展和创新应用的不断涌现,工业机器人运动学问题的研究也将迎来更加广阔的发展前景和机遇。
09-19 2026
工业机器人分类的底层逻辑与技术边界
工业机器人分类的底层逻辑与技术边界很多人以为工业机器人分类仅依赖应用场景或负载能力,其实不然。国际标准化组织(ISO)8373标准明确将工业机器人定义为“自动控制的、可重复编程的、多用途的操作机”,其分类底层逻辑是运动学结构与控制架构的耦合关系,而非简单的功能划分。这种分类方式直接决定了机器人的自由度、重复定位精度及动态响应特性,进而影响其在特定场景下的技术可行性。坐标系分类:从笛卡尔到并联的底层
发布:2026-09-19

09-19 2026
华强北90%租赁档口撤场,机器人租赁赛道“雪崩”了?
(文/胡祥熙 编辑/吕栋)去年,一台人形机器人日租金高达3万元,三个月赚500万在行业内只算中等水平。而到了2026年,日租金从数万元跌至千元水平,新进场玩家血亏离场,曾经人挤人的华强北机器人档口基本撤空。这场过山车般的洗牌,逼着全行业思考一个问题:在机器人租赁这个赛道上,做什么才能真正笑到最后?华强北倒下的店面洗牌的第一刀砍向了没有差异化护城河的跟风者。各路平台用规模优势直接掀桌子,把价格打到低
发布:2026-09-19

09-19 2026
它石智航陈亦伦:从中国磁吸效应看具身智能方案攻坚工业智能化“最后一公里”
9月17日,2026“在上海·遇未来 跨国企业上海行”推介会在上海举行。在“中外企业分享”环节,它石智航创始人兼CEO陈亦伦博士作为现场唯一获邀发言的上海本土企业代表,与跨国企业同台交流,分享了它石以具身智能技术赋能全球工业转型的实践与思考。当前,全球工业正在经历从传统自动化向物理AI的智能跃迁。受制于劳动力结构变化与工艺复杂度,汽车总装、精密线束装配及精细零件上料等工序仍高度依赖人工,成为自动化
发布:2026-09-19
09-19 2026
新动能蓄势发力 中国工业“含金量”持续提升
规上工业增加值同比增长5.2%、新动能对规上工业增长贡献超过六成、规上工业出口交货值连续5个月实现两位数增长、人形机器人出货量在全球占比97%……8月份,多组硬核数据勾勒出中国工业经济在超大规模基础上持续提升的清晰轨迹。 工业经济保持较快增长,有力支撑国民经济稳中向好。 今年以来,外部环境变乱交织,面对复杂局面,中国经济持续呈现出强大韧性,工业作为“压舱石”“稳定器”“动力源”的作用更加凸
发布:2026-09-19
09-18 2026
工业机器人的主要特征:从机械结构到智能决策的底层逻辑
工业机器人的主要特征:从机械结构到智能决策的底层逻辑很多人以为工业机器人只是‘自动化机械臂’,其实不然。其本质是集机械、电子、控制、计算机、传感器、人工智能等多学科技术于一体的复杂系统,核心特征体现在高精度重复定位、多自由度运动控制、实时环境感知与自适应决策三大维度。这些特征并非孤立存在,而是通过底层逻辑的深度耦合,形成工业机器人区别于传统机械设备的本质差异。高精度重复定位:工业机器人的‘肌肉记忆
发布:2026-09-18
09-18 2026
做算得清账的工业具身智能
本文转自:中国证券报微亿智造董事长、CEO张志琦:做算得清账的工业具身智能● 本报记者 程雪儿从AI质检起家,到形成创TRON新质检、新操作、新打磨等系列产品,再到将方案输出至欧洲、美洲等海外市场,根据常州微亿智造科技股份有限公司招股书,按照2024年收入计算,公司已成长为中国最大的工业具身智能机器人(EIIR)供应商,市场份额约31.0%。2025年,公司营收达7.96亿元,EIIR产品贡献了5
发布:2026-09-18