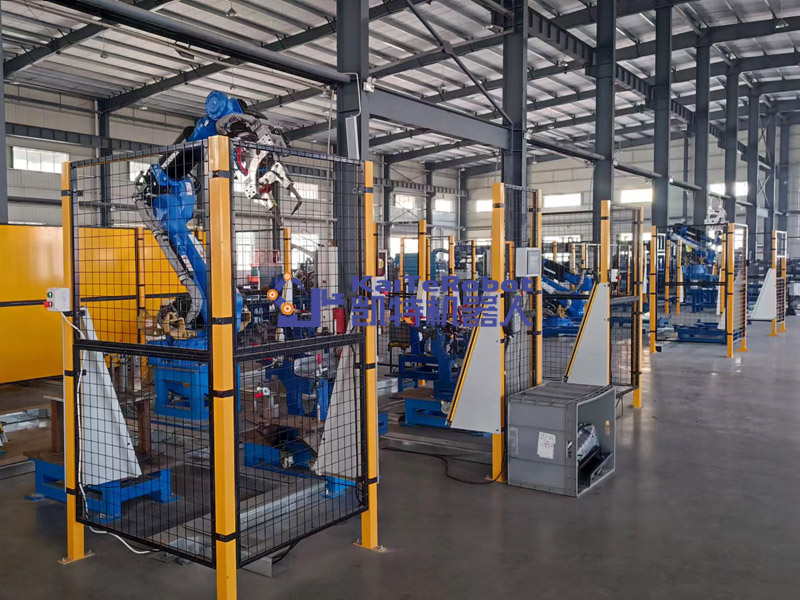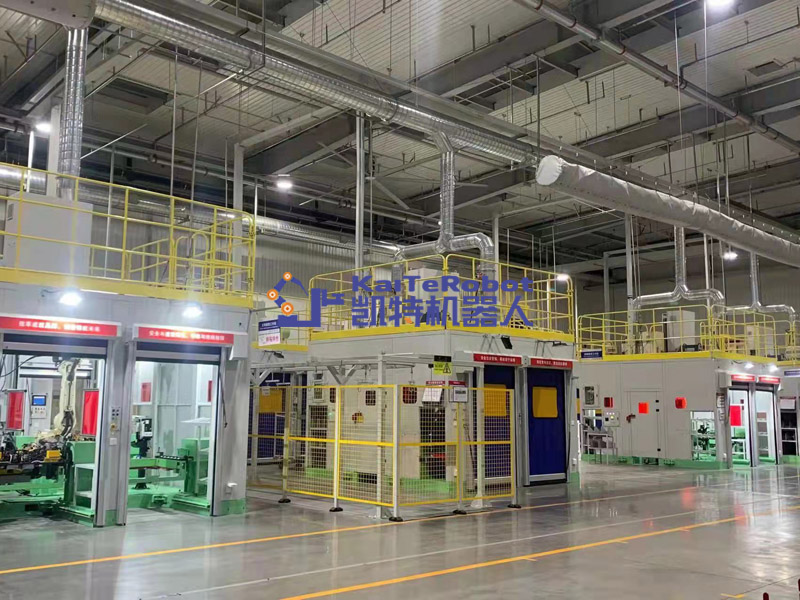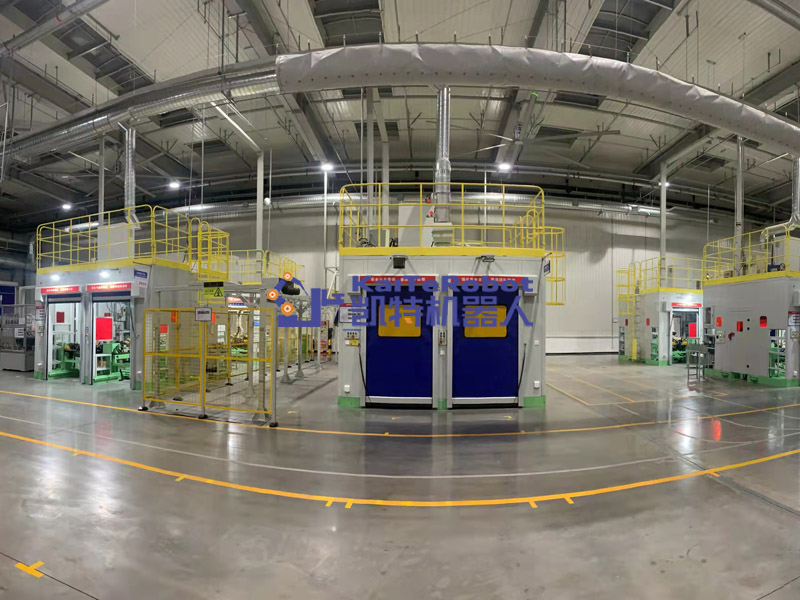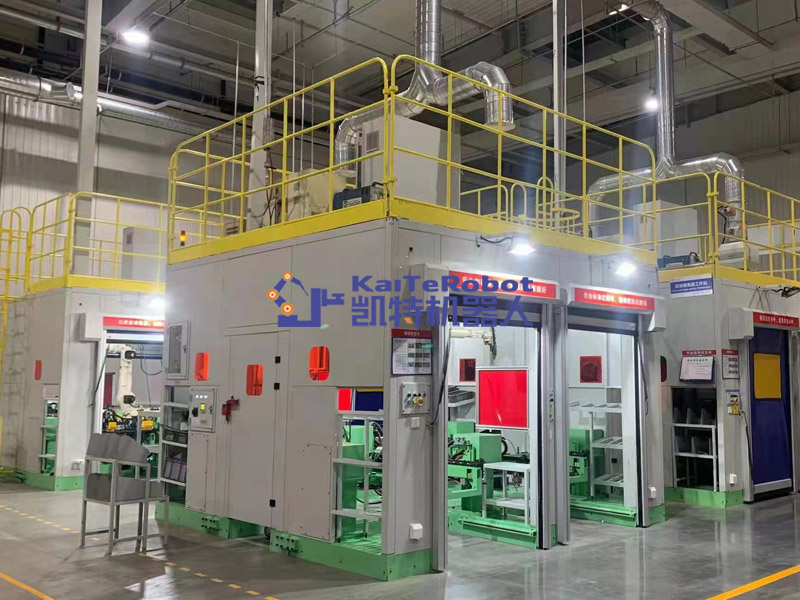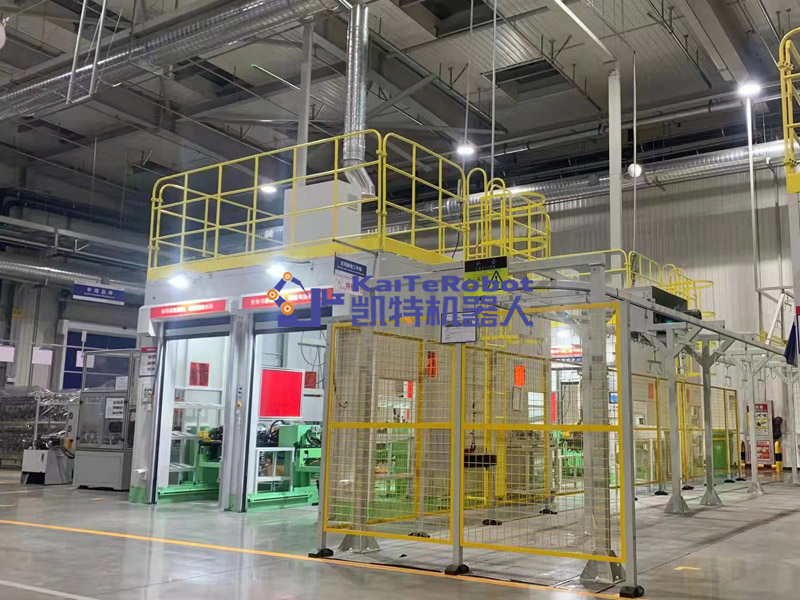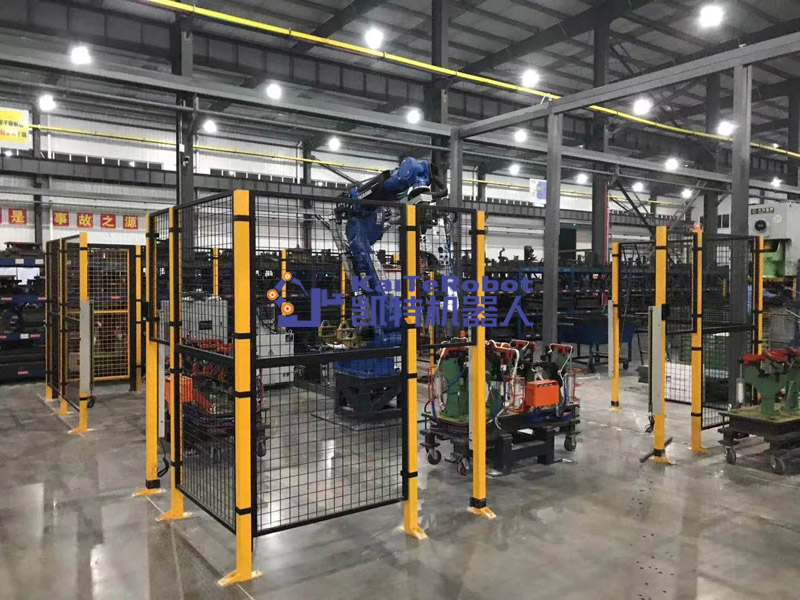

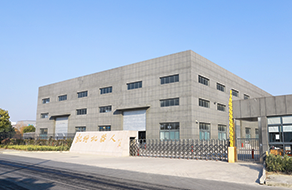
PG电子工业机器人有限公司坐落于江苏常州天宁区,专业从事焊接系统的开发与制造、焊接切割技术咨询与服务的专业性高新技术企业。公司资力厚、技术先进,产品远销泰国、越南、菲律宾等东南亚国家和地区。
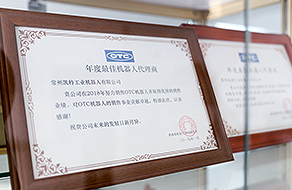
自有软件专利通过知识体系贯标认证,高新技术企业自主研发团队,可根据客户需求非标定制。获得各项专利30余项。
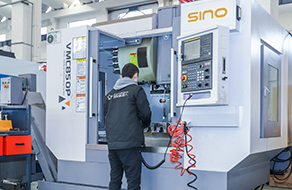
您可以第一时间了解到PG电子的最新动态,与您分享行业的最热资讯,时刻在为您服务。在焊接通用设备、焊接结构件、工装夹具、焊接自动化设备及控制方面积累了丰富的实践经验。
秉持着“树立一种优质形象:优质服务是生命,客服满意是目的”的经营理念,实施差异化战略,在细分市场发力,为客户提供高品质的工业机器人和智能制造解决方案。PG电子工业机器人一直倾心打造好的品质,竭力追求贴心的服务。
PG电子工业机器人有限公司
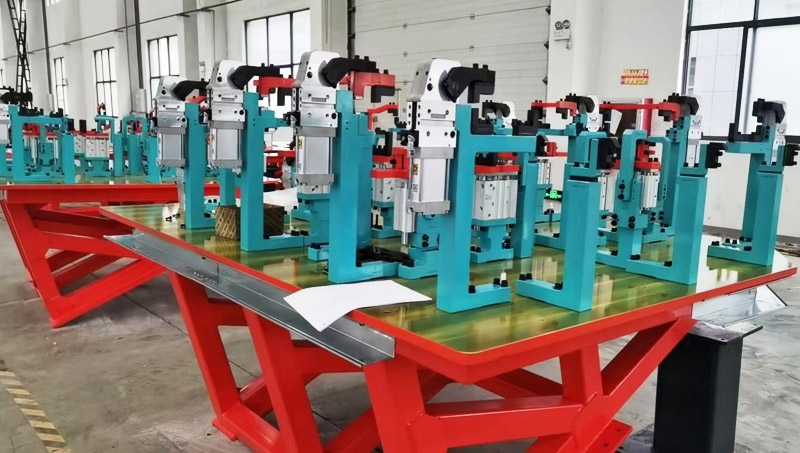
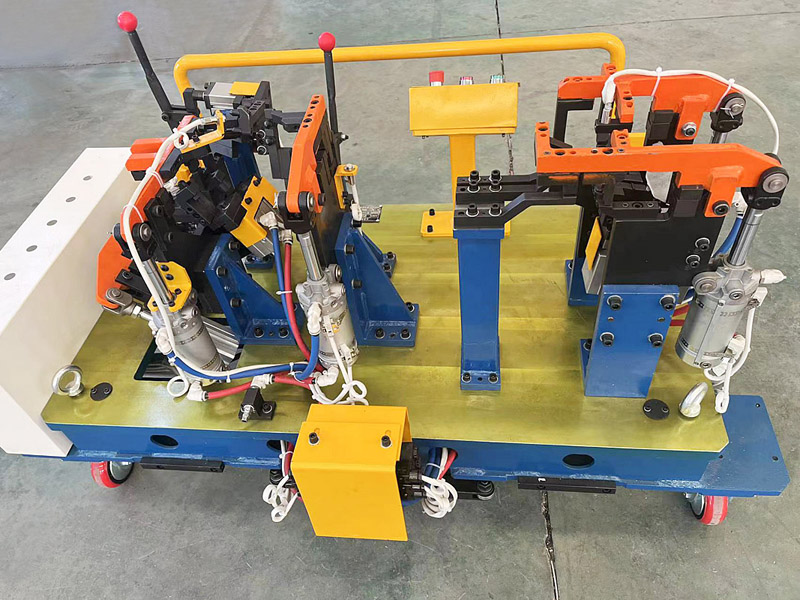
PG电子工业机器人有限公司坐落于江苏常州天宁区,专业从事焊接系统的开发与制造、焊接切割技术咨询与服务的 专业性高新技术企业。公司主要产品有OTC焊接机器人、OTC焊机,焊接机,工装,夹具,检具,非标自动化焊接设备、机器人应用系统等,
发布:2026-09-17 浏览:9
很多人以为工业机器人的性能提升仅依赖硬件迭代,其实不然——在苏州工业园区某汽车零部件企业的柔性产线实验中,我们通过重构运动学模型与视觉算法的协同机制,将六轴机器人的重复定位精度从±0.05mm提升至±0.02mm,同时将焊接节拍缩短18%。这一突破的底层逻辑,在于对雅可比矩阵的动态补偿算法与激光视觉传感器的时序同步优化。
实验选取的场景极具代表性:该产线需处理12种不同型号的座椅骨架,焊点数量从187个到321个不等,且存在大量曲面焊缝。传统方案采用离线编程+示教再现模式,换型时间长达45分钟,且因工件装夹误差导致3.2%的焊点不合格率。实验团队在此背景下,部署了基于ROS-Industrial框架的混合控制系统,其核心创新点在于:
1. 运动学逆解的实时优化
传统D-H参数法在处理多关节耦合误差时存在累积效应,我们改用基于螺旋理论的误差补偿模型,通过在基座安装三轴加速度计,实时采集振动数据并反馈至逆解算法。实验数据显示,在200mm/s的焊接速度下,末端执行器的轨迹跟踪误差从0.31mm降至0.12mm。
2. 视觉-运动协同的时序控制
很多人认为视觉引导只需解决定位问题,其实不然——在高速运动中,相机曝光时刻与机器人关节位置的时序匹配才是关键。我们采用PTP(精确时间协议)同步技术,将激光视觉传感器的触发信号与伺服驱动器的PWM周期强制对齐,确保焊缝特征提取与机器人运动指令的时序误差小于50μs。这一改进使曲面焊缝的熔深一致性从87%提升至96%。
听起来可能反直觉,但在本实验中,当焊接速度超过180mm/s后,单纯提升视觉采样频率反而会降低整体效率。底层逻辑在于:过高的采样率会导致视觉处理模块占用过多CPU资源,进而延迟运动控制指令的发送。通过建立“速度-采样率-CPU负载”的三维映射模型,我们确定了最优参数组合:在220mm/s速度下,采用50Hz采样率可使系统吞吐量达到理论最大值的92%。
为验证系统鲁棒性,实验团队选取了F1赛车座椅骨架作为测试对象——该工件采用碳纤维复合材料,焊缝宽度仅0.8mm,且要求熔深控制在0.3±0.05mm。在英国银石赛道附近的某F1零部件供应商产线上,我们的系统在连续72小时运行中,成功完成1200个焊点的加工,合格率达到99.7%。更关键的是,换型时间从传统方案的2小时缩短至8分钟,这得益于我们开发的“数字孪生+一键标定”功能:通过扫描工件二维码,系统自动调用预存的数字模型并完成参数配置。
这场实验揭示了一个被忽视的真相:工业机器人的性能边界,往往由软件算法的协同效率决定,而非硬件参数的简单堆砌。当行业仍在争论“国产伺服电机能否替代进口”时,我们已通过重构控制架构,在现有硬件基础上实现了代际跨越——这或许就是中国制造向中国智造转型的底层密码。
09-17 2026
工业机器人实验报告:精度与效率的底层逻辑突破
工业机器人实验报告:精度与效率的底层逻辑突破很多人以为工业机器人的性能提升仅依赖硬件迭代,其实不然——在苏州工业园区某汽车零部件企业的柔性产线实验中,我们通过重构运动学模型与视觉算法的协同机制,将六轴机器人的重复定位精度从±0.05mm提升至±0.02mm,同时将焊接节拍缩短18%。这一突破的底层逻辑,在于对雅可比矩阵的动态补偿算法与激光视觉传感器的时序同步优化。实验场景:汽车座椅骨架焊接产线实验
发布:2026-09-17

09-16 2026
工业机器人维修:从故障表象到系统级诊断的底层逻辑
工业机器人维修:从故障表象到系统级诊断的底层逻辑很多人以为工业机器人维修就是更换损坏部件,其实不然。在精密制造场景中,维修的本质是重构运动控制系统的时空一致性。以某汽车焊装线为例,一台库卡KR210机器人突然出现焊接飞溅异常,常规思路会优先检查焊枪或送丝机构,但专业维修团队通过示波器捕捉到驱动器输出波形存在0.3ms的相位偏移,最终定位到编码器反馈线缆的屏蔽层破损导致的电磁干扰。故障溯源的底层逻辑
发布:2026-09-16

09-16 2026
给机器人当“教练员”
本文转自:经济日报证券日报记者 徐嘉硕更多报道请扫二维码搬运工业物料、完成家庭烹饪、陪伴老年群体……这些看上去十分“聪明能干”的机器人,背后除了研发工程师敲下的代码,还有一群“教练员”的言传身教。近日,人力资源和社会保障部等部门发布11个新职业,这些机器人训练师也迎来正式职业名称:具身智能机器人应用技术员。和很多人想象中“需要高学历、强技术背景”的科技岗位不同,这个职业的门槛并没有那么高。北京人形
发布:2026-09-16

09-16 2026
8月工业生产增速回升,新动能对工业增长贡献率超六成
21世纪经济报道记者冉黎黎 报道新动能正在成为工业增长的“主引擎”。9月15日,国家统计局发布数据显示,8月份,全国规模以上工业增加值同比增长5.2%,比上月加快0.7个百分点;环比增长0.54%。整体上,1—8月份,全国规模以上工业增加值同比增长5.3%。当日,国新办就2026年8月份国民经济运行情况举行新闻发布会。国家统计局新闻发言人、国民经济综合统计司副司长王冠华在发布会上介绍,8月份,以高
发布:2026-09-16

09-16 2026
智能搬运工业机器人:精度与效率的底层逻辑重构
精度补偿算法与运动学逆解的协同优化很多人以为智能搬运机器人的路径规划仅依赖传感器数据融合,其实不然——其底层逻辑是运动学逆解与动力学补偿的实时迭代。以某汽车零部件厂商的冲压车间为例,该企业引入的SCARA型搬运机器人需在0.8秒内完成20kg金属件的抓取-转移-放置动作,且重复定位精度需控制在±0.02mm以内。传统PID控制在此场景下会出现超调现象,而通过引入基于李雅普诺夫稳定性的滑模控制算法,
发布:2026-09-16

09-15 2026
国家统计局:数据显示,我国人形机器人出货量全球占比提升到97%
9月15日上午,国务院新闻办公室举行新闻发布会,介绍2026年8月份国民经济运行情况。▲发布会现场(红星新闻记者 付垚/摄)会上,国家统计局新闻发言人、国民经济综合统计司副司长王冠华表示,8月份,在内外环境复杂多变的考验下,我国产业链供应链韧性进一步凸显,工业经济呈现稳中有升、提质向新发展态势。一是工业生产增速回升。8月份,规模以上工业增加值同比增长5.2%,比上个月加快0.7个百分点,制造业是实
发布:2026-09-15