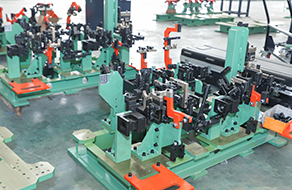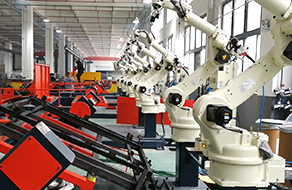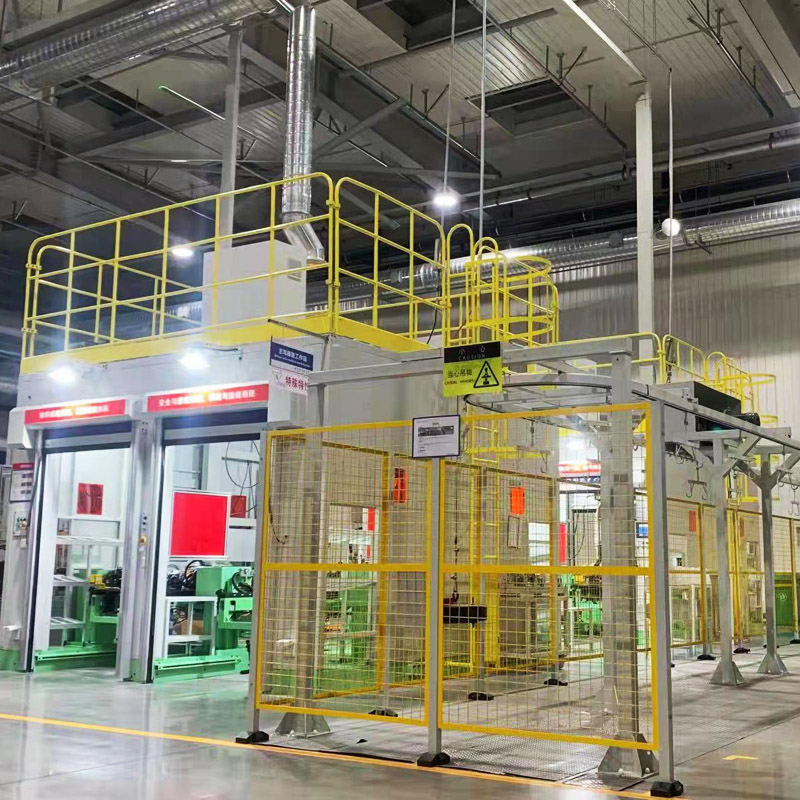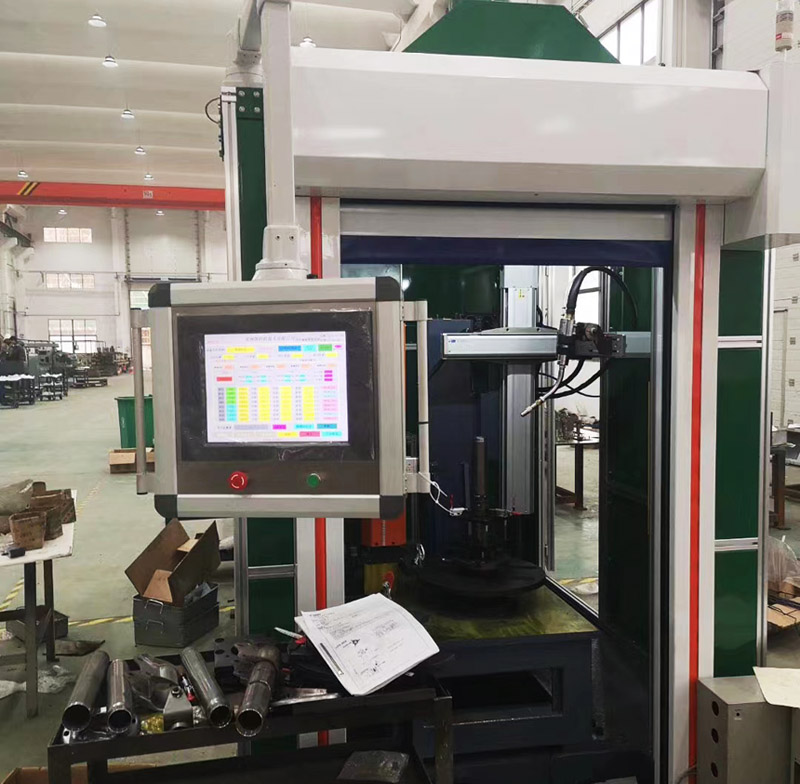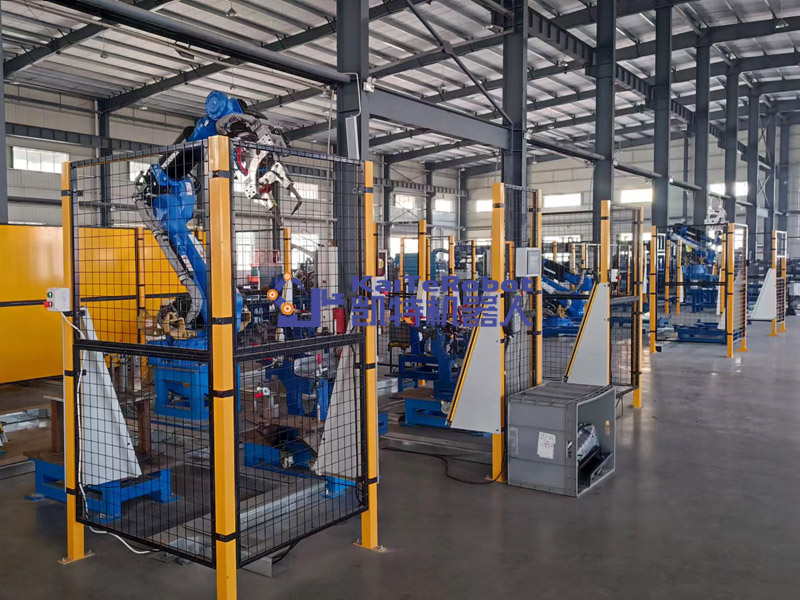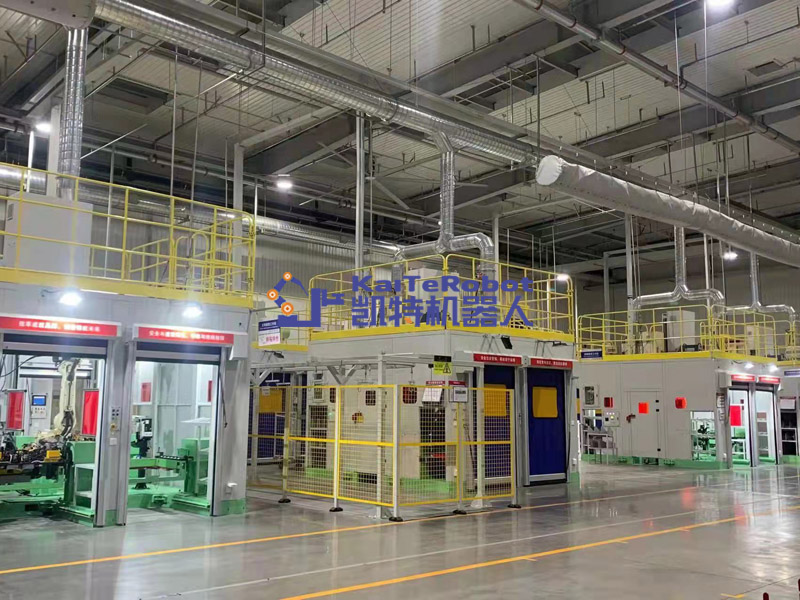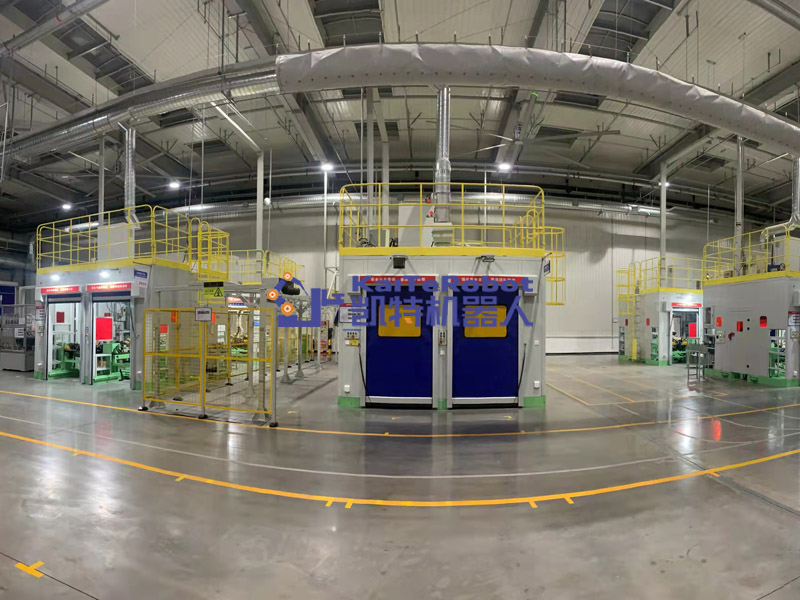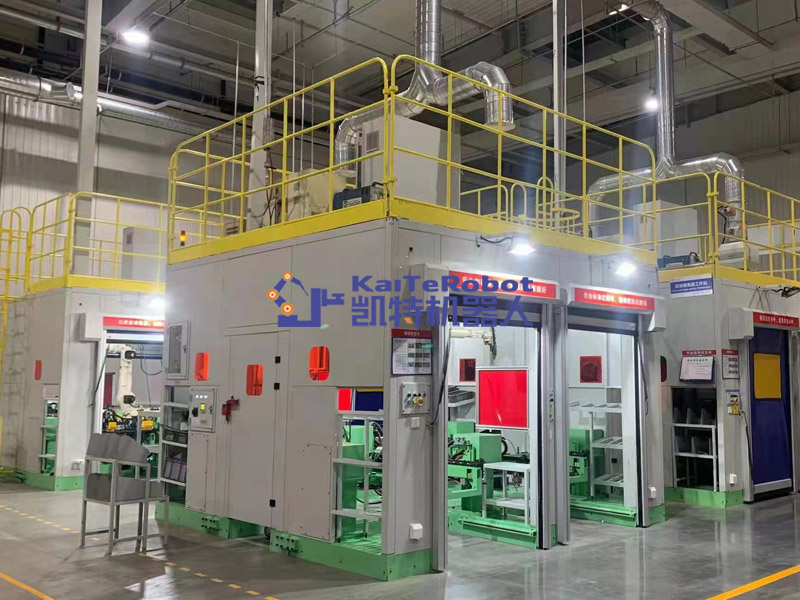

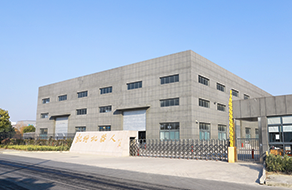
PG电子工业机器人有限公司坐落于江苏常州天宁区,专业从事焊接系统的开发与制造、焊接切割技术咨询与服务的专业性高新技术企业。公司资力厚、技术先进,产品远销泰国、越南、菲律宾等东南亚国家和地区。
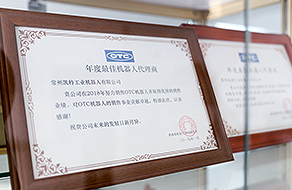
自有软件专利通过知识体系贯标认证,高新技术企业自主研发团队,可根据客户需求非标定制。获得各项专利30余项。
您可以第一时间了解到PG电子的最新动态,与您分享行业的最热资讯,时刻在为您服务。在焊接通用设备、焊接结构件、工装夹具、焊接自动化设备及控制方面积累了丰富的实践经验。
秉持着“树立一种优质形象:优质服务是生命,客服满意是目的”的经营理念,实施差异化战略,在细分市场发力,为客户提供高品质的工业机器人和智能制造解决方案。PG电子工业机器人一直倾心打造好的品质,竭力追求贴心的服务。
PG电子工业机器人有限公司
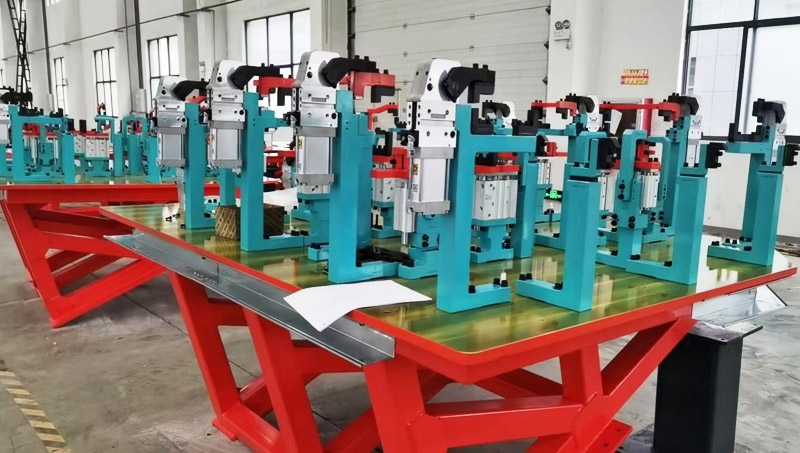
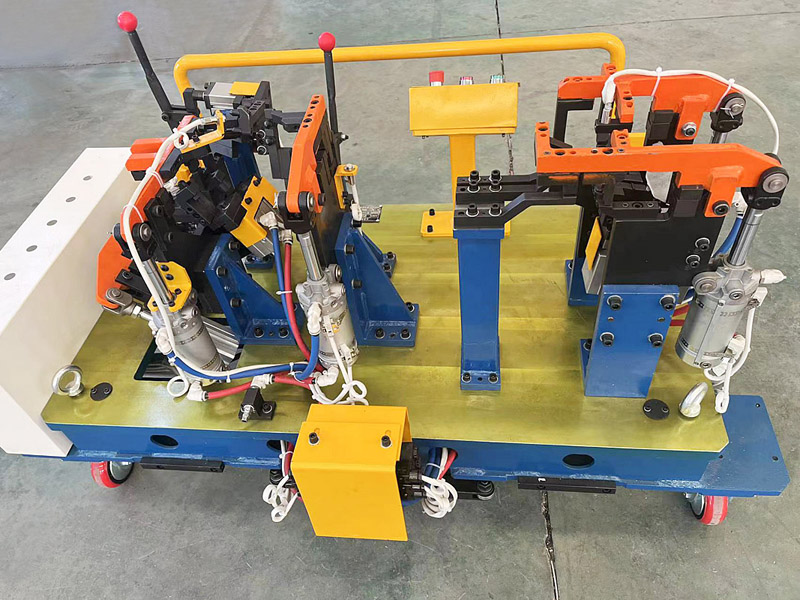
PG电子工业机器人有限公司坐落于江苏常州天宁区,专业从事焊接系统的开发与制造、焊接切割技术咨询与服务的 专业性高新技术企业。公司主要产品有OTC焊接机器人、OTC焊机,焊接机,工装,夹具,检具,非标自动化焊接设备、机器人应用系统等,
发布:2026-09-19 浏览:9
很多人以为工业机器人分类仅依赖应用场景或负载能力,其实不然。国际标准化组织(ISO)8373标准明确将工业机器人定义为“自动控制的、可重复编程的、多用途的操作机”,其分类底层逻辑是运动学结构与控制架构的耦合关系,而非简单的功能划分。这种分类方式直接决定了机器人的自由度、重复定位精度及动态响应特性,进而影响其在特定场景下的技术可行性。
笛卡尔坐标系机器人(如SCARA)通过三个正交线性轴实现空间定位,其优势在于路径规划的确定性——运动学逆解唯一且计算复杂度低。但这种结构的刚性耦合特性导致其动态负载能力受限,典型应用场景为3C电子装配线。很多人以为SCARA的“高速”源于电机性能,其实不然,其核心在于轻量化臂杆与零间隙传动链的协同设计,使末端执行器惯性矩降低60%以上。
并联机构(如Delta机器人)则采用闭环运动链,通过多组平行四边形连杆实现三维空间运动。听起来可能反直觉,但并联机器人的动态响应速度并非由电机转速决定,而是取决于连杆长度与质量分布的优化比。以某汽车零部件厂商的案例为例:其冲压线上下料环节采用Delta机器人后,节拍从12秒/件提升至8秒/件,底层逻辑是通过缩短连杆长度(从1.2m降至0.8m)将固有频率从15Hz提高至25Hz,从而突破机械共振限制。
示教再现型机器人(如早期FANUC M-10iA)依赖关节空间轨迹规划,其运动控制底层逻辑是PID参数整定与前馈补偿的耦合。这种架构在标准化作业中表现稳定,但面对柔性工件时,重复定位精度会因工件形变产生10%以上的波动。某家电厂商的实践印证了这一点:其冰箱内胆装配线改用视觉引导的示教机器人后,良品率从92%提升至97%,关键在于通过力/位混合控制将接触力波动控制在±2N以内。
智能控制型机器人(如协作机器人UR5)则引入任务空间动态映射,其底层逻辑是雅可比矩阵的实时求解与奇异点规避。以2023年德国汉诺威工业展上的案例为例:某机床厂商展示的协作机器人磨削系统,通过基于阻抗控制的柔顺补偿算法,使砂轮与工件的接触力稳定在5N±0.5N,较传统刚性磨削的表面粗糙度(Ra3.2μm)降低至Ra1.6μm。这种精度提升并非单纯依赖传感器精度,而是源于运动学与动力学模型的深度融合。
2022年欧洲机器人锦标赛(Eurobot)中,慕尼黑工业大学团队采用混合分类架构设计了一款复合机器人:其基座为六轴串联机器人(负载15kg),末端集成并联微操作手(工作空间±50mm)。这种设计看似矛盾,实则基于任务分解的赛制逻辑——基座负责大范围物料搬运(节拍要求≤3秒/次),末端负责精密装配(重复定位精度≤0.02mm)。
比赛场景设定为“自动化药房配药”:机器人需从货架抓取药瓶(尺寸范围Φ50-100mm),运输至配药台,并通过微操作手完成药片分装(单片重量误差≤5mg)。慕尼黑团队的解决方案是:基座采用基于D-H参数的运动学正解实现快速定位,末端采用视觉伺服与力反馈的闭环控制确保分装精度。最终该方案以98.7%的任务完成率夺冠,验证了分类架构与赛制需求的强耦合关系——若仅采用串联或并联结构,均无法同时满足速度与精度的双重约束。
工业机器人的分类本质是技术边界的理性划分。从笛卡尔坐标系的确定性到并联机构的动态响应,从示教再现的稳定性到智能控制的柔顺性,每一类架构都对应着特定的工程约束与优化空间。理解这种底层逻辑,远比记忆分类标准更能指导实际应用——毕竟,在真实的工业场景中,没有“万能机器人”,只有“适配场景的分类选择”。
09-19 2026
工业机器人分类的底层逻辑与技术边界
工业机器人分类的底层逻辑与技术边界很多人以为工业机器人分类仅依赖应用场景或负载能力,其实不然。国际标准化组织(ISO)8373标准明确将工业机器人定义为“自动控制的、可重复编程的、多用途的操作机”,其分类底层逻辑是运动学结构与控制架构的耦合关系,而非简单的功能划分。这种分类方式直接决定了机器人的自由度、重复定位精度及动态响应特性,进而影响其在特定场景下的技术可行性。坐标系分类:从笛卡尔到并联的底层
发布:2026-09-19

09-19 2026
华强北90%租赁档口撤场,机器人租赁赛道“雪崩”了?
(文/胡祥熙 编辑/吕栋)去年,一台人形机器人日租金高达3万元,三个月赚500万在行业内只算中等水平。而到了2026年,日租金从数万元跌至千元水平,新进场玩家血亏离场,曾经人挤人的华强北机器人档口基本撤空。这场过山车般的洗牌,逼着全行业思考一个问题:在机器人租赁这个赛道上,做什么才能真正笑到最后?华强北倒下的店面洗牌的第一刀砍向了没有差异化护城河的跟风者。各路平台用规模优势直接掀桌子,把价格打到低
发布:2026-09-19

09-19 2026
它石智航陈亦伦:从中国磁吸效应看具身智能方案攻坚工业智能化“最后一公里”
9月17日,2026“在上海·遇未来 跨国企业上海行”推介会在上海举行。在“中外企业分享”环节,它石智航创始人兼CEO陈亦伦博士作为现场唯一获邀发言的上海本土企业代表,与跨国企业同台交流,分享了它石以具身智能技术赋能全球工业转型的实践与思考。当前,全球工业正在经历从传统自动化向物理AI的智能跃迁。受制于劳动力结构变化与工艺复杂度,汽车总装、精密线束装配及精细零件上料等工序仍高度依赖人工,成为自动化
发布:2026-09-19
09-19 2026
新动能蓄势发力 中国工业“含金量”持续提升
规上工业增加值同比增长5.2%、新动能对规上工业增长贡献超过六成、规上工业出口交货值连续5个月实现两位数增长、人形机器人出货量在全球占比97%……8月份,多组硬核数据勾勒出中国工业经济在超大规模基础上持续提升的清晰轨迹。 工业经济保持较快增长,有力支撑国民经济稳中向好。 今年以来,外部环境变乱交织,面对复杂局面,中国经济持续呈现出强大韧性,工业作为“压舱石”“稳定器”“动力源”的作用更加凸
发布:2026-09-19
09-18 2026
工业机器人的主要特征:从机械结构到智能决策的底层逻辑
工业机器人的主要特征:从机械结构到智能决策的底层逻辑很多人以为工业机器人只是‘自动化机械臂’,其实不然。其本质是集机械、电子、控制、计算机、传感器、人工智能等多学科技术于一体的复杂系统,核心特征体现在高精度重复定位、多自由度运动控制、实时环境感知与自适应决策三大维度。这些特征并非孤立存在,而是通过底层逻辑的深度耦合,形成工业机器人区别于传统机械设备的本质差异。高精度重复定位:工业机器人的‘肌肉记忆
发布:2026-09-18
09-18 2026
做算得清账的工业具身智能
本文转自:中国证券报微亿智造董事长、CEO张志琦:做算得清账的工业具身智能● 本报记者 程雪儿从AI质检起家,到形成创TRON新质检、新操作、新打磨等系列产品,再到将方案输出至欧洲、美洲等海外市场,根据常州微亿智造科技股份有限公司招股书,按照2024年收入计算,公司已成长为中国最大的工业具身智能机器人(EIIR)供应商,市场份额约31.0%。2025年,公司营收达7.96亿元,EIIR产品贡献了5
发布:2026-09-18